Ya sea que esté haciendo senderismo por la naturaleza o conduciendo por una concurrida calle de la ciudad, el GNSS es un compañero fiable que le guía con la máxima precisión. Aunque se ve fuertemente afectado por la actividad ionosférica, los denominados errores ionosféricos, ofrecemos una nueva solución para corregirlos: Qinertia con su modo Ionoshield.
Introducción al GNSS
El Sistema Global de Navegación por Satélite (GNSS) se refiere a una constelación de satélites que proporcionan señales desde el espacio que transmiten datos de posicionamiento y tiempo a los receptores GNSS. Agricultura, cartografía, transporte, navegación: la tecnología GNSS tiene una amplia gama de aplicaciones en diversas industrias y en la vida cotidiana.
Algunos de los sistemas GNSS más destacados en funcionamiento son:
- El Sistema de Posicionamiento Global o GPS, desarrollado por el Departamento de Defensa de EE. UU., es una red de satélites que orbitan alrededor de la Tierra. Actualmente hay 30 satélites GPS operativos. Estos satélites transmiten continuamente señales que contienen información sobre su ubicación precisa y la hora.
- Global Navigation Satellite Systems o GLONASS es un sistema de navegación basado en satélites desarrollado por Rusia. El sistema contaba con una constelación inicial de 24 satélites.
- Galileo es el sistema global de navegación por satélite de la Unión Europea. Su objetivo es proporcionar un sistema de posicionamiento independiente para Europa y otras regiones.
- El Sistema de Navegación por Satélite BeiDou o BDS es el GNSS de China. Inicialmente proporcionó cobertura regional, pero con la finalización de la constelación BeiDou-3, ahora ofrece servicios de navegación global.
Errores atmosféricos
Una de las fuentes de error más significativas en el posicionamiento GNSS se puede atribuir a la atmósfera. Dado que los satélites y los receptores de señal GNSS están ubicados a gran distancia, la señal GNSS recorre miles de kilómetros entre el satélite y el receptor. Durante este trayecto, la señal atraviesa las capas atmosféricas.
La ionosfera es la capa de la atmósfera que se encuentra entre 50 y 1000 km sobre la Tierra. Esta capa exterior de la Tierra contiene partículas cargadas eléctricamente llamadas iones. Estas afectan significativamente la transmisión de la señal GNSS, causando su distorsión y retraso.
Dado que los errores atmosféricos son difíciles de predecir debido a su naturaleza cambiante, resulta complicado determinar su impacto preciso en las posiciones calculadas.
Los retrasos causados por la actividad ionosférica pueden variar en función de:
- La hora del día
- La estación del año
- La ubicación geográfica
- La actividad solar
Líneas base
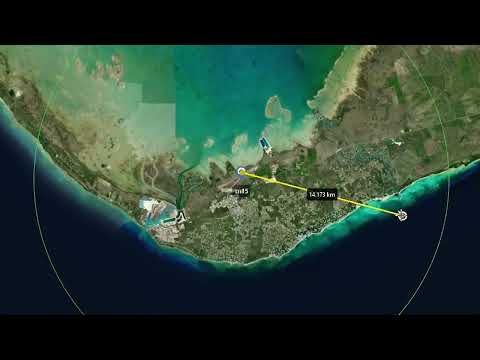
Los errores atmosféricos también dependen de la distancia entre la estación base de referencia y el receptor móvil. La distancia entre la estación base y el móvil se conoce como línea base (baseline). Si los errores de la línea base no se tienen en cuenta, provocan errores de posicionamiento significativos, especialmente en aplicaciones de línea base larga.
La estación base se instala en una ubicación conocida con precisión. Estima los errores de GNSS y envía continuamente correcciones al receptor móvil.
El receptor móvil utiliza estos datos para corregir todos los errores y calcular la posición exacta. Esto funciona bien cuando la estación base y el móvil están cerca.
Sabemos que cuando varios receptores se colocan uno al lado del otro en un área abierta, tienden a presentar errores similares. Tanto la estación base como los receptores móviles experimentan el mismo retraso debido a la ionosfera y, por lo tanto, tienen errores idénticos. Esto se conoce como error GNSS estándar.
Gracias a esta característica única, podemos calcular la distancia relativa entre los receptores con mayor precisión. Esto facilita que los sistemas corrijan los errores atmosféricos.
¿Por qué es de particular interés la línea base larga en la actualidad?
Cuando la línea base es larga, la actividad ionosférica introduce discrepancias significativas entre la estación base y el rover. A medida que aumenta la actividad solar, aumentan las fluctuaciones en la ionosfera.
Cada once años, el campo magnético del Sol se invierte por completo.
Esto provoca un aumento de la actividad solar (con un pico entre 2023 y 2025). Muchos paquetes de software de corrección modernos ofrecen soluciones para tener en cuenta la línea base larga y la actividad solar.
¿Cómo pueden los usuarios de GNSS minimizar los impactos del aumento de la actividad ionosférica?
Para reducir los impactos del aumento de la actividad ionosférica en las operaciones GNSS:
- Asegúrese de que sus sensores GNSS tengan el software más actualizado para obtener el mejor rendimiento en el seguimiento y posicionamiento con GNSS.
- Utilice varios sistemas GNSS como GPS, GLONASS, Galileo y Baidu, si están accesibles. Esto aumenta el número de observaciones utilizadas para el posicionamiento y aporta una gama más amplia de señales GNSS rastreadas. Más datos conducen a una mayor fiabilidad.
- En tareas de topografía de alta precisión, realice dos o más mediciones en diferentes momentos y bajo condiciones ionosféricas variables.
- Compruebe la influencia actual de la ionosfera en su área utilizando varios proveedores de servicios de corrección GNSS.
- Elija un método de corrección GNSS que se adapte a sus requisitos.
Correcciones de errores GNSS: RTK frente a PPK
Imagine un mundo donde todo es perfecto: sin errores por parte de los dispositivos que reciben señales, sin problemas por parte de los satélites y sin interrupciones por parte de la atmósfera. En este mundo ideal, el GNSS podría determinar ubicaciones con una precisión increíble.
Pero en realidad, pueden ocurrir errores. Existe una forma de reducir estos errores. Esto es lo que hace el GPS diferencial, o DGPS. El DGPS funciona utilizando información de múltiples receptores para estimar los errores y eliminarlos.
Las aplicaciones, como la topografía, requieren una mayor precisión. Esto depende de la tecnología y de las capacidades de corrección del receptor.
Se pueden aplicar varios métodos de corrección para gestionar el error del lado del receptor:
- Cinemática en Tiempo Real (RTK)
- Cinemática Postprocesada (PPK)
Correcciones RTK
El sistema RTK utiliza un punto de referencia, como una estación base, que se encuentra cerca del dispositivo GPS cuya ubicación queremos determinar (conocido como rover).
Al conocer la ubicación de la estación base y mediante el uso de algoritmos, el RTK puede eliminar los errores que comparten tanto la estación base como el rover. Estos errores pueden provenir de los satélites o de la atmósfera.
Para corregir los errores procedentes de la atmósfera, el rover y la estación base deben estar expuestos a los mismos errores. Por esta razón, deben estar cerca el uno del otro.
Gracias al RTK, el GPS puede alcanzar una precisión de hasta 1 centímetro. Este método RTK es muy eficaz para obtener soluciones GPS precisas, especialmente en topografía.
Correcciones PPK
El PPK permite un postprocesamiento preciso de los datos GNSS para mejorar la calidad de la información de ubicación. Es especialmente valioso en escenarios con condiciones de señal GNSS difíciles, ya que proporciona resultados más fiables y precisos.
Se utiliza ampliamente en aplicaciones como la cartografía con drones, los levantamientos geodésicos y la gestión de activos.
Ahora la gran pregunta es: ¿qué método de corrección es el mejor? Esto depende de una serie de factores como la ubicación, la longitud de la línea base, la actividad ionosférica, los requisitos de precisión, la fiabilidad y el presupuesto.
Métodos de corrección de errores GNSS RTK y PPK
ComparemoS dos de los métodos de corrección más populares:
| Criterio | RTK | PPK |
|---|---|---|
| Corrección de datos | Proporciona corrección en directo de los datos de ubicación recopilados. | Recopila primero los datos de ubicación completos y proporciona la corrección fuera de línea (offsite). |
| Postprocesamiento | No requiere postprocesamiento de los datos y, por lo tanto, no es necesario emplear un software de postprocesamiento. | Requiere software especializado. |
| Intensidad de señal entre la estación base y el rover | Debe haber una conexión constante entre la estación base y el receptor rover. La pérdida de señal provoca la pérdida de datos y, por consiguiente, introduce más errores. | No requiere una intensidad de señal fuerte entre la estación base y el receptor rover. |
| Entorno de trabajo | Funciona mejor en condiciones de cielo abierto, cuando no hay obstrucciones como árboles, edificios y montañas. Cuando hay elementos que bloquean las señales GNSS, resulta difícil mantener una precisión fiable. | Mantiene una precisión de nivel decimétrico incluso en lugares con obstáculos (túneles, puentes, valles). Esto es posible mediante el uso de recursos algorítmicos como el procesamiento hacia atrás y hacia adelante (Backward-Forward processing). |
| Líneas base | Funciona para líneas base de hasta 30 km. | Evalúa y compensa los errores ionosféricos en el caso de líneas base más largas. |
| Recuperación de registros dañados | N/D | Puede recuperar un registro dañado afectado por una fuerte actividad solar utilizando «línea base larga a posteriori» |
| Actividad solar | No tiene en cuenta la actividad solar al procesar los datos. | Tiene en consideración la actividad solar para decidir entre los modos de línea base larga y corta. |
