Esteja você trilhando pela natureza ou dirigindo por uma rua movimentada da cidade, o GNSS é um companheiro confiável que o guia com a máxima precisão. Embora seja fortemente impactado pela atividade ionosférica, os chamados erros ionosféricos. Nós oferecemos uma nova solução para corrigi-los: o Qinertia com seu modo Ionoshield.
Introdução ao GNSS
O Sistema Global de Navegação por Satélite (GNSS) refere-se a uma constelação de satélites que fornecem sinais do espaço transmitindo dados de posicionamento e tempo para receptores GNSS. Agricultura, mapeamento, transporte, navegação — a tecnologia GNSS possui uma ampla gama de aplicações em vários setores e na vida cotidiana.
Alguns dos sistemas GNSS mais proeminentes em operação são:
- O Global Positioning System ou GPS, desenvolvido pelo Departamento de Defesa dos EUA, é uma rede de satélites que orbitam a Terra. Atualmente, existem 30 satélites GPS operacionais. Esses satélites transmitem continuamente sinais que contêm informações sobre sua localização precisa e horário.
- Global Navigation Satellite Systems ou GLONASS é um sistema de navegação baseado em satélite desenvolvido pela Rússia. O sistema teve uma constelação inicial de 24 satélites.
- O Galileo é o Sistema Global de Navegação por Satélite da União Europeia. Seu objetivo é fornecer um sistema de posicionamento independente para a Europa e outras regiões.
- O BeiDou Navigation Satellite System ou BDS é o GNSS da China. Inicialmente, ele fornecia cobertura regional, mas com a conclusão da constelação BeiDou-3, agora ele fornece serviços globais de navegação.
Erros atmosféricos
Uma das fontes mais significativas de erros no posicionamento GNSS pode ser atribuída à atmosfera. Uma vez que os satélites e os receptores de sinal GNSS estão localizados muito distantes, o sinal GNSS percorre milhares de quilômetros entre o satélite e o receptor. Durante essa jornada, o sinal atravessa as camadas atmosféricas.
A ionosfera é a camada da atmosfera entre 50 e 1000 km acima da Terra. Esta camada externa da Terra contém partículas eletricamente carregadas chamadas íons. Elas afetam significativamente a transmissão do sinal GNSS, causando sua distorção e atraso.
Como os erros atmosféricos são difíceis de prever devido à sua natureza mutável, é complicado determinar seu impacto preciso nas posições calculadas.
Os atrasos causados pela atividade ionosférica podem variar com base em:
- A hora do dia
- A estação do ano
- Localização geográfica
- A atividade solar
Linhas de base
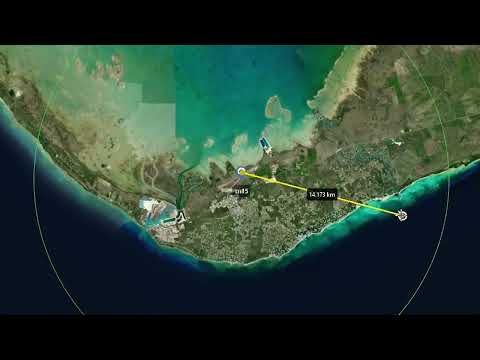
Os erros atmosféricos também dependem da distância entre a estação base de referência e o receptor móvel (rover). A distância entre a estação base e o rover é conhecida como linha de base. Se os erros da linha de base não forem levados em consideração, eles causam erros significativos de posicionamento, especificamente em aplicações de longa linha de base.
A estação base é instalada em um local com localização precisamente conhecida. Ela estima os erros de GNSS e envia correções continuamente para o receptor rover.
O receptor rover utiliza esses dados para corrigir todos os erros e calcular a posição exata. Isso funciona bem quando a estação base e o rover estão próximos.
Sabemos que, quando vários receptores são colocados lado a lado em uma área aberta, eles tendem a apresentar erros semelhantes. Tanto a estação base quanto os receptores rover sofrem o mesmo atraso devido à ionosfera e, portanto, apresentam erros idênticos. Isso é conhecido como um erro GNSS padrão.
Graças a essa característica única, podemos calcular a distância relativa entre os receptores com maior precisão. Isso facilita a correção de erros atmosféricos pelos sistemas.
Por que a linha de base longa é de particular interesse agora?
Quando a linha de base é longa, a atividade ionosférica introduz discrepâncias significativas entre a estação base e o rover. À medida que a atividade solar aumenta, as flutuações na ionosfera aumentam.
A cada onze anos, o campo magnético do Sol se inverte completamente.
Isso leva a um aumento na atividade solar (pico entre 2023 e 2025). Muitos pacotes de software de correção modernos oferecem soluções para lidar com a linha de base longa e a atividade solar.
Como os usuários de GNSS podem minimizar os impactos do aumento da atividade ionosférica?
Para reduzir os impactos do aumento da atividade ionosférica nas operações de GNSS:
- Certifique-se de que seus sensores GNSS possuem o software mais atualizado para obter o melhor desempenho em rastreamento e posicionamento com GNSS.
- Faça uso de vários sistemas GNSS, como GPS, GLONASS, Galileo e Baidu, caso estejam acessíveis. Isso aumenta o número de observações usadas para posicionamento e traz uma gama mais ampla de sinais GNSS rastreados. Mais dados levam a uma maior confiabilidade.
- Em tarefas de levantamento de alta precisão, execute duas ou mais medições em momentos diferentes e sob condições ionosféricas variadas.
- Verifique a influência atual da ionosfera em sua área utilizando diferentes provedores de serviços de correção GNSS.
- Escolha um método de correção GNSS que corresponda aos seus requisitos.
Correções de erros de GNSS: RTK vs PPK
Imagine um mundo onde tudo é perfeito: sem erros nos dispositivos que recebem sinais, sem problemas nos satélites e sem interrupções na atmosfera. Nesse mundo ideal, o GNSS conseguiria determinar localizações com precisão incrível.
Mas, na realidade, podem ocorrer erros. Há uma maneira de reduzir esses erros. É para isso que servem os vários tipos de GPS diferencial, ou DGPS. O DGPS funciona utilizando informações de múltiplos receptores para estimar os erros e removê-los.
Aplicações como topografia exigem maior precisão. Isso depende da tecnologia e das capacidades de correção do receptor.
Vários métodos de correção podem ser aplicados para lidar com o erro do lado do receptor:
- Real-Time Kinematic (RTK)
- Post-Processed Kinematic (PPK)
Correções RTK
O RTK utiliza um ponto de referência, como uma estação base, que está próximo ao dispositivo GPS cuja localização desejamos descobrir (chamado de rover).
Ao conhecer a localização da estação base e utilizar algoritmos, o RTK consegue eliminar os erros compartilhados tanto pela estação base quanto pelo rover. Esses erros podem vir dos satélites e/ou da atmosfera.
Para corrigir erros provenientes da atmosfera, o rover e a estação base precisam enfrentar os mesmos erros. É por isso que eles devem estar próximos um do outro.
Graças ao RTK, o GPS pode atingir uma precisão de até 1 centímetro. Esse método RTK é altamente eficaz para soluções de GPS precisas, especialmente para levantamentos terrestres.
Correções PPK
O PPK permite o pós-processamento preciso de dados GNSS para aprimorar a qualidade das informações de localização. Ele é especialmente valioso em cenários com condições de sinal GNSS desafiadoras, fornecendo resultados mais confiáveis e precisos.
É amplamente utilizado em aplicações como mapeamento por drone, levantamentos geodésicos e gestão de ativos.
Agora, a grande dúvida é: qual método de correção é o melhor? Isso depende de vários fatores, como localização, comprimento da linha de base, atividade ionosférica, requisitos de precisão, confiabilidade e orçamento.
Métodos de correção de erros GNSS RTK e PPK
Vamos comparar dois dos métodos de correção mais populares:
| Critério | RTK | PPK |
|---|---|---|
| Correção de dados | Fornece correção em tempo real para os dados de localização coletados. | Coleta todos os dados de localização primeiro e realiza a correção externamente. |
| Pós-processamento | Não requer pós-processamento dos dados e, portanto, elimina a necessidade de usar um software de pós-processamento. | Requer software especializado. |
| Intensidade do sinal entre a estação base e o rover | Exige conexão constante entre a estação base e o receptor rover. A perda de sinal resulta em perda de dados e, consequentemente, introduz mais erros. | Não requer alta intensidade de sinal entre a estação base e o receptor rover. |
| Ambiente de trabalho | Funciona melhor sob condições de céu aberto, quando não há obstruções como árvores, edifícios e montanhas. Quando há elementos bloqueando os sinais GNSS, torna-se difícil manter a precisão confiável. | Mantém precisão em nível de decímetro mesmo em locais com obstáculos (túneis, pontes, vales). Isso é possível com o uso de artifícios algorítmicos, como o processamento Backward-Forward (retroativo-avançado). |
| Linhas de base | Funciona para linhas de base de até 30 km. | Avalia e compensa erros ionosféricos em linhas de base mais longas. |
| Recuperação de log danificado | N/A | Pode recuperar um log danificado afetado por forte atividade solar usando "linha de base longa a posteriori" |
| Atividade solar | Não considera a atividade solar ao processar os dados. | Leva em consideração a atividade solar para decidir entre os modos de linha de base longa e curta. |
