Che tu stia facendo un'escursione nella natura selvaggia o guidando lungo una strada cittadina trafficata, il GNSS è un compagno affidabile che ti guida con la massima precisione. Sebbene fortemente influenzato dall'attività ionosferica, i cosiddetti errori ionosferici. Offriamo una nuova soluzione per correggerli: Qinertia con la sua modalità Ionoshield.
Introduzione al GNSS
Il Global Navigation Satellite System (GNSS) fa riferimento a una costellazione di satelliti che forniscono segnali dallo spazio in grado di trasmettere dati di posizionamento e temporizzazione ai ricevitori GNSS. Agricoltura, mappatura, trasporti, navigazione: la tecnologia GNSS offre una vasta gamma di applicazioni in tutti i settori e nella vita di tutti i giorni.
Alcuni dei sistemi GNSS più importanti in funzione sono:
- Il Global Positioning System, o GPS, sviluppato dal Dipartimento della Difesa degli Stati Uniti, è una rete di satelliti che orbitano attorno alla Terra. Attualmente vi sono 30 satelliti GPS operativi. Questi satelliti trasmettono continuamente segnali contenenti informazioni sulla loro posizione e ora precise.
- Il sistema globale di navigazione satellitare GLONASS è un sistema di navigazione satellitare sviluppato dalla Russia. Il sistema prevedeva inizialmente una costellazione di 24 satelliti.
- Galileo è il sistema globale di navigazione satellitare dell’Unione europea. Il suo obiettivo è fornire un sistema di posizionamento indipendente per l’Europa e altre regioni.
- Il sistema satellitare di navigazione BeiDou, o BDS, è il GNSS cinese. Inizialmente forniva copertura regionale, ma con il completamento della costellazione BeiDou-3, offre ora servizi di navigazione globali.
Errori atmosferici
Una delle fonti di errore più significative nel posizionamento GNSS può essere attribuita all'atmosfera. Poiché i satelliti e i ricevitori del segnale GNSS sono situati a grande distanza, il segnale GNSS percorre migliaia di chilometri tra il satellite e il ricevitore. Durante questo percorso, il segnale attraversa gli strati atmosferici.
L'ionosfera è lo strato dell'atmosfera tra 50 e 1000 km sopra la Terra. Questo strato esterno della Terra contiene particelle elettricamente cariche chiamate ioni. Essi influenzano significativamente la trasmissione del segnale GNSS, causandone la distorsione e il ritardo.
Poiché gli errori atmosferici sono difficili da prevedere a causa della loro natura mutevole, è arduo determinarne l'impatto preciso sulle posizioni calcolate.
I ritardi causati dall'attività ionosferica possono variare in base a:
- L'ora del giorno
- La stagione dell'anno
- Posizione geografica
- L'attività solare
Valori di riferimento
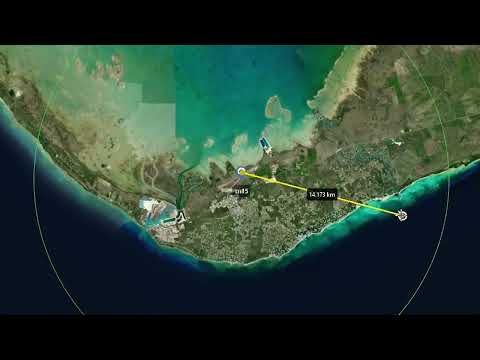
Gli errori atmosferici dipendono anche dalla distanza tra la stazione di riferimento a terra e il ricevitore rover. La distanza tra la stazione di base e il rover è nota come baseline. Se gli errori di baseline non vengono presi in considerazione, provocano errori di posizionamento significativi, in particolare nelle applicazioni con baseline lunghe.
La stazione di base è installata in una posizione nota con precisione. Essa stima gli errori GNSS e invia continuamente correzioni al ricevitore rover.
Il ricevitore rover utilizza quindi questi dati per correggere tutti gli errori e calcolare la posizione esatta. Questo approccio funziona bene quando la stazione di base e il rover sono vicini.
Sappiamo che quando più ricevitori vengono posizionati l'uno accanto all'altro in un'area aperta, tendono a presentare errori simili. Sia la stazione di base che i ricevitori rover subiscono lo stesso ritardo dovuto alla ionosfera e presentano pertanto errori identici. Questo fenomeno è noto come errore GNSS standard.
Grazie a questa caratteristica unica, possiamo calcolare la distanza relativa tra i ricevitori con maggiore precisione. Ciò semplifica la correzione degli errori atmosferici da parte dei sistemi.
Perché proprio la tecnica a base lunga suscita particolare interesse in questo momento?
Quando la linea di base è lunga, l’attività ionosferica introduce discrepanze significative tra la stazione base e il rover. Con l’aumentare dell’attività solare, aumentano anche le fluttuazioni nella ionosfera.
Ogni undici anni, il campo magnetico del Sole subisce un’inversione completa.
Ciò comporta un aumento dell’attività solare (con un picco tra il 2023 e il 2025). Molti moderni pacchetti software di correzione offrono soluzioni per tenere conto della lunga linea di base e dell’attività solare.
In che modo gli utenti GNSS possono ridurre al minimo gli impatti dell'aumento dell'attività ionosferica?
Per ridurre gli effetti dell'aumento dell'attività ionosferica sulle operazioni GNSS:
- Assicuratevi che i vostri sensori GNSS dispongano del software più aggiornato per ottenere le migliori prestazioni nel tracciamento e nel posizionamento GNSS.
- Sfruttate diversi sistemi GNSS come GPS, GLONASS, Galileo e Baidu, se accessibili. Ciò aumenta il numero di osservazioni utilizzate per il posizionamento e introduce una gamma più ampia di segnali GNSS tracciati. Una maggiore quantità di dati si traduce in una maggiore affidabilità.
- Nelle operazioni di rilevamento ad alta precisione, eseguire due o più misurazioni in momenti diversi e in condizioni ionosferiche variabili.
- Verificate l'attuale influenza della ionosfera nella vostra zona utilizzando vari fornitori di servizi di correzione GNSS.
- Scegliete un metodo di correzione GNSS che soddisfi le vostre esigenze.
Correzioni degli errori GNSS: RTK vs PPK
Immaginate un mondo in cui tutto è perfetto: nessun errore da parte dei dispositivi che ricevono i segnali, nessun problema dai satelliti e nessuna interruzione dall'atmosfera. In questo mondo ideale, il GNSS potrebbe individuare le posizioni con incredibile precisione.
Ma nella realtà si possono verificare degli errori. Esiste tuttavia un modo per ridurli. È quanto fanno i vari sistemi di GPS differenziale, o DGPS. Il DGPS funziona utilizzando le informazioni provenienti da più ricevitori per stimare gli errori e rimuoverli.
Alcune applicazioni, come il rilievo topografico, richiedono una maggiore precisione. Ciò dipende dalla tecnologia e dalle capacità di correzione del ricevitore.
È possibile applicare vari metodi di correzione per gestire l'errore sul lato ricevitore:
- Kinematica in tempo reale (RTK)
- Cinematica post-elaborata (PPK)
Correzioni RTK
L'RTK utilizza un punto di riferimento, come una stazione base, che si trova vicino al dispositivo GPS di cui vogliamo conoscere la posizione (chiamato rover).
Conoscendo la posizione della stazione base e utilizzando un algoritmo, l'RTK è in grado di eliminare gli errori comuni sia alla stazione base che al rover. Tali errori possono derivare dai satelliti e/o dall'atmosfera.
Per correggere gli errori atmosferici, il rover e la stazione base devono essere soggetti agli stessi errori. Per questo motivo devono trovarsi vicini l'uno all'altro.
Grazie all'RTK, il GPS può raggiungere una precisione fino a 1 centimetro. Questo metodo RTK è molto efficace per soluzioni GPS di alta precisione, in particolare per i rilievi topografici.
Correzioni PPK
Il PPK consente il post-elaborazione accurata dei dati GNSS per migliorare la qualità delle informazioni sulla posizione. È particolarmente utile in scenari caratterizzati da condizioni di segnale GNSS difficili, fornendo risultati più affidabili e precisi.
È ampiamente utilizzato in applicazioni come la mappatura con droni, i rilievi geodetici e la gestione degli asset.
Ora la grande domanda è: quale metodo di correzione è il migliore? Ciò dipende da una serie di fattori come la posizione, la lunghezza della baseline, l'attività ionosferica, i requisiti di precisione, l'affidabilità e il budget.
Metodi di correzione degli errori GNSS RTK e PPK
Confrontiamo due dei metodi di correzione più diffusi:
| Criteri | RTK | PPK |
|---|---|---|
| Correzione dei dati | Fornisce una correzione in tempo reale dei dati di localizzazione raccolti. | Raccoglie innanzitutto tutti i dati relativi alla posizione e fornisce la correzione in remoto. |
| Post-elaborazione | Non richiede alcuna post-elaborazione dei dati e, di conseguenza, non è necessario utilizzare un software di post-elaborazione. | Richiede un software specifico. |
| Potenza del segnale tra la stazione base e il rover | È necessario che vi sia una connessione costante tra la stazione base e il ricevitore mobile. La perdita del segnale comporta la perdita di dati e, di conseguenza, l'introduzione di ulteriori errori. | Non richiede un segnale particolarmente forte tra la stazione base e il ricevitore mobile. |
| Ambiente di lavoro | Funziona al meglio in condizioni di cielo aperto, in assenza di ostruzioni come alberi, edifici e montagne. Quando qualcosa blocca i segnali GNSS, è difficile mantenere un'accuratezza affidabile. | Mantiene una precisione dell'ordine dei decimetri anche in luoghi con ostacoli (tunnel, ponti, valli). Ciò è possibile grazie all'utilizzo di tecniche algoritmiche quali l'elaborazione "Backward-Forward". |
| Valori di riferimento | Funziona per linee di base fino a 30 km. | Valuta e compensa gli errori ionosferici in caso di linee di base più lunghe. |
| Recupero di tronchi danneggiati | N/A | È possibile recuperare un log danneggiato a causa di una forte attività solare utilizzando il metodo “long baseline a posteriori” |
| Attività solare | Non tiene conto dell'attività solare durante l'elaborazione dei dati. | Tiene conto dell'attività solare per scegliere tra le modalità a base lunga e a base corta. |
