


ADU – 空气数据单元
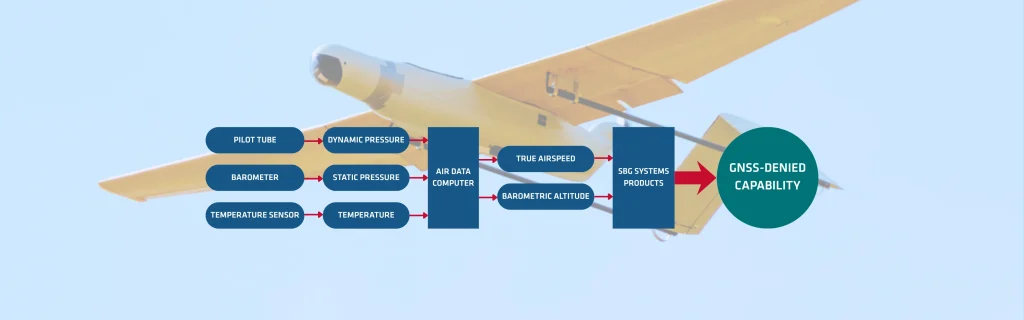
空气数据单元(ADU)是现代航空中的关键组件。它处理来自传感器采集的、关于飞机周围空气的信息。ADU为安全导航和有效控制提供了必不可少的参数。 技术人员曾将该设备称为“空气数据计算机”。
该系统依赖于多个机载传感器,包括皮托管、静压口和温度探头。ADU从这些特定来源收集测量数据,随后将原始数据转换为可用的飞行信息。飞行员和飞行系统时刻依赖着这些经过处理的信息。ADU确保在整个飞行过程中持续、可靠地运行。该装置仍是保障飞行安全不可或缺的工具,其准确的数据直接支持着每一个高要求的飞行阶段。
核心空气数据测量
ADU 使用专用传感器捕获关键空气参数。皮托管测量飞机前部的总压。静压孔精确确定环境静压。温度探头精确感测外部空气温度 (OAT)。ADU 根据这些基本的原始输入计算关键量。它首先计算指示空速 (IAS)。
IAS 利用皮托管和 静压源 之间的压差。这种简单的计算为飞行员提供即时速度信息。该单元随后确定重要的真实空速 (TAS)。TAS 校正 IAS 值以补偿空气密度变化。高度和温度显著影响空气密度。ADU 还精确计算气压高度。它从测量到的静压读数中得出高度。该单元将此压力与标准大气模型进行比较。
这些基本测量为所有导航系统提供补充数据。它们对于安全、合规的飞行操作绝对至关重要。
与惯性导航系统的融合
当其他导航源失效时,大气数据变得极其重要。ADU 数据成为惯性导航系统 (INS) 的主要辅助源。这种稳健的关系在无 GNSS 条件下至关重要。
由于干扰,卫星导航信号可能会变得不可用或不可靠。ADU 有助于规避这种突发的 GNSS 数据缺失。它提供空速和高度的独立估计。此连续数据可确保稳定的飞行控制和不间断的导航。大气数据测量本身具有极强的稳健性且难以被破坏。干扰或欺骗战术不会影响这些物理压力测量。这使得 ADU 数据对整个系统完整性具有极高的价值。
融合过程增强了整体导航解决方案的精度和稳定性。ADU 在没有外部校正的情况下有效地延长了 INS 的运行时间。这种协同作用显著提高了整体飞机的弹性和任务成功率。这两个系统的结合创造了一个强大且冗余的导航能力。
SBG Systems 产品中的气辉数据辅助
所有 SBG INS 产品均集成了一个用于外部航空数据辅助的输入接口,从而改善推算定位导航。该集成在先进的传感器融合算法中进行,该算法在 GNSS 可用飞行期间自动估计风矢量、空速比例因子和气压高度比例因子,为系统进行 GNSS 受限/无 GNSS 运行做好准备。
这种方法使 SBG INS 产品能够在 GNSS 受限的环境中提供强大、连续的导航,同时减轻航空数据局限性和环境干扰的影响。
局限性与环境影响
尽管大气数据本身具有可靠性,但并非完全无误。其整体精度可能会受到多种外部因素的显著影响。未经校正的风速和风向会引入明显的测量偏差。这些偏差会扭曲指示空速以及至关重要的地轨估算。
恶劣的天气条件也会降低传感器读数的准确性。极端湍流可能会导致短暂且具有误导性的气压波动。结冰或强降水会影响外露皮托管的性能。
温度或压力梯度对测量精度构成了另一项挑战。这些梯度会影响空气密度的精确计算。不正确的密度计算进而会导致气压高度的计算结果出现偏差。如果没有适当的补偿,这些因素会显著降低航空数据在导航中的可靠性。
操作人员必须考虑所有环境干扰因素,并确保航空数据单元(ADU)提供尽可能准确的输出结果。认识到这些局限性,有助于推动更优的系统设计。
高级ADU辅助与补偿
现代导航系统积极应对常见的 ADU 局限性。先进的传感器融合算法集成了外部航空数据输入。这种复杂的集成显著改善了推算导航过程。
导航系统可以自动估计具有挑战性的风矢量。它们计算用于校准的关键空速比例因子。它们还可有效精炼气压高度比例因子。此估计过程在 GNSS 随时可用的正常飞行期间进行。
系统可有效为未来的无 GNSS 运行做好准备。这种复杂的方法可实现连续、强大的导航。它成功减轻了航空数据局限性的常见影响,并实时补偿各种环境干扰。
此类系统可提供高度可靠的导航解决方案。即使在最具挑战性的运行环境中,它们也能有效运行。ADU 依然是航空技术和无人机组件中至关重要且不断改进的部分。持续创新推动着飞行安全的未来。
