


ADU – Air Data Unit
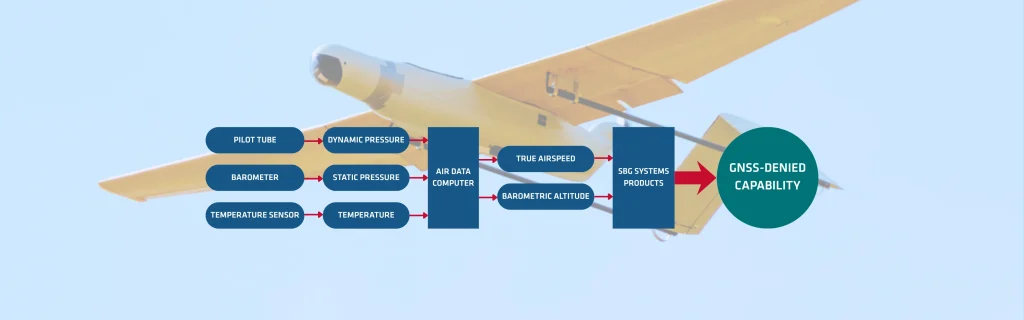
L'unité de données air (ADU) est un composant essentiel de l'aviation moderne. Elle traite les informations provenant de capteurs qui échantillonnent l'air entourant l'aéronef. L'ADU fournit des paramètres indispensables pour une navigation sûre et un contrôle efficace. Les techniciens appelaient autrefois cet appareil l'ordinateur de données air.
Le système s'appuie sur plusieurs capteurs embarqués. Ces capteurs comprennent des tubes de Pitot, des prises statiques et des sondes de température. L'ADU recueille les mesures de ces sources spécifiques. Il convertit ensuite les données brutes en renseignements de vol exploitables. Les pilotes et les systèmes de vol s'appuient constamment sur ces informations traitées. L'ADU garantit un fonctionnement continu et fiable tout au long du vol. Cet unité demeure un outil indispensable pour la sécurité des vols. Ses données précises soutiennent directement chaque phase de vol exigeante.
Mesures principales des données air
L'ADU utilise des capteurs spécialisés pour acquérir des paramètres aérodynamiques cruciaux. Le tube de Pitot mesure la pression totale à l'avant de l'aéronef. Les prises de pression statique déterminent avec précision la pression statique ambiante. Les sondes de température mesurent avec exactitude la température extérieure (OAT). L'ADU calcule des grandeurs critiques à partir de ces entrées brutes essentielles. Elle calcule d'abord la vitesse indiquée (IAS).
L'IAS utilise la différence de pression entre les sources Pitot et statiques. Ce calcul simple fournit des informations de vitesse instantanées au pilote. L'unité détermine ensuite la vitesse vraie (TAS), une grandeur importante. La TAS corrige la valeur de l'IAS en fonction des variations de la densité de l'air. L'altitude et la température affectent significativement la densité de l'air. L'ADU calcule également avec précision l'altitude barométrique. Elle dérive l'altitude de la lecture de pression statique mesurée. L'unité compare cette pression à un modèle atmosphérique standard.
Ces mesures essentielles fournissent des données complémentaires à tous les systèmes de navigation. Elles sont absolument fondamentales pour des opérations de vol sûres et conformes.
Fusion avec les systèmes de navigation inertielle
Les données anémométriques deviennent extrêmement importantes lorsque d'autres sources de navigation font défaut. Les données ADU constituent une source d'aide principale pour les systèmes de navigation inertielle (INS). Cette relation robuste est critique dans les conditions de GNSS refusé.
Les signaux de navigation par satellite peuvent devenir indisponibles ou peu fiables en raison d'interférences. L'ADU aide à contourner cette absence soudaine de données GNSS. Elle fournit des estimations indépendantes de la vitesse anémométrique et de l'altitude. Ces données continues garantissent un contrôle de vol stable et une navigation ininterrompu. Les mesures anémométriques sont intrinsèquement robustes et difficiles à perturber. Les tactiques de brouillage ou de spoofing n'affectent pas ces mesures de pression physique. Cela rend les données ADU très précieuses pour l'intégrité globale du système.
Le processus de fusion améliore la précision et la stabilité de la solution de navigation globale. L'ADU prolonge efficacement la durée de fonctionnement de l'INS sans correction externe. Cette synergie améliore considérablement la résilience globale de l'aéronef et la réussite de la mission. L'association de ces deux systèmes crée une capacité de navigation puissante et redondante.
Aide anémométrique pour l'ensemble des produits SBG Systems
Tous les produits SBG INS intègrent une entrée pour des données aérodynamiques externes, améliorant ainsi la navigation àestimée. Cette intégration est réalisée au sein d'un algorithme avancé de fusion de capteurs qui estime automatiquement les vecteurs de vent, les facteurs d'échelle de vitesse anémométrique et les facteurs d'échelle d'altitude barométrique pendant le vol avec GNSS disponible, préparant ainsi le système pour le fonctionnement en milieu privé de GNSS.
Cette approche permet aux produits SBG INS de fournir une navigation robuste et continue, même dans des environnements privés de GNSS, tout en atténuant les effets des limitations des données aérodynamiques et des perturbations environnementales.
Limitations et effets environnementaux
Malgré sa fiabilité inhérente, les données air ne sont pas totalement infaillibles. Leur précision globale peut être affectée de manière significative par plusieurs facteurs externes. La vitesse et la direction du vent non corrigées introduisent des biais de mesure évidents. Ces biais faussent la vitesse anémométrique indiquée et l'estimation cruciale de la route sol.
Des conditions météorologiques défavorables dégradent également les lectures des capteurs. Une turbulence extrême peut provoquer des fluctuations de pression momentanées et trompeuses. Le givrage ou de fortes précipitations affectent les performances des tubes de Pitot exposés.
Les gradients de température ou de pression posent un autre défi à la précision. Ces gradients affectent le calcul précis de la densité de l'air. Des calculs de densité incorrects faussent ensuite l'altitude barométrique calculée. Sans compensation adéquate, ces facteurs réduisent considérablement la fiabilité de navigation des données air.
Les opérateurs doivent tenir compte de toutes les perturbations environnementales. Ils doivent s'assurer que l'ADU fournit les résultats les plus précis possible. La reconnaissance de ces limitations conduit à une meilleure conception des systèmes.
Aide et compensation avancées par l'ADU
Les systèmes de navigation modernes répondent activement aux limitations courantes des ADU. Les algorithmes de fusion de capteurs avancés intègrent l'entrée des données aérodynamiques externes. Cette intégration sophistiquée améliore considérablement le processus de navigation àestimée.
Les systèmes de navigation peuvent estimer automatiquement les vecteurs de vent complexes. Ils calculent des facteurs d'échelle de vitesse anémométrique cruciaux pour l'étalonnage. Ils affinent également efficacement les facteurs d'échelle d'altitude barométrique. Ce processus d'estimation se produit pendant le vol normal lorsque le GNSS est facilement disponible.
Le système se prépare efficacement aux futures opérations en milieu privé de GNSS. Cette approche sophistiquée permet une navigation continue et robuste. Elle atténue avec succès les effets courants des limitations des données aérodynamiques. Elle compense également diverses perturbations environnementales en temps réel.
De tels systèmes offrent des solutions de navigation hautement fiables. Ils fonctionnent efficacement même dans les environnements opérationnels les plus difficiles. L'ADU reste un élément essentiel et en constante amélioration de la technologie aéronautique et des composants de drones. L'innovation continue stimule l'avenir de la sécurité des vols.
