


UART – Universele asynchrone zender-ontvanger
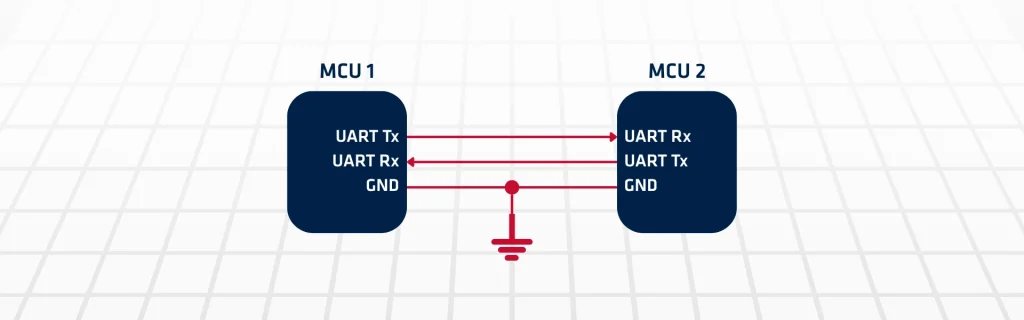
UART, oftewel Universal Asynchronous Receiver-Transmitter, maakt betrouwbare seriële communicatie tussen digitale apparaten mogelijk. Eerst worden parallelle gegevens omgezet naar seriële vorm voor verzending. Vervolgens zet de ontvangende kant de gegevens weer om naar parallelle vorm. Hierdoor wordt deze eenvoudige interface op grote schaal gebruikt in ingebouwde navigatiesystemen. Inertiële navigatiesystemen, ook wel INS genoemd, zijn afhankelijk van realtime sensorgestuurde communicatie. Een UART biedt dan ook een lichtgewicht en efficiënte methode om IMU’s aan te sluiten op processors.
In tegenstelling tot complexere interfaces heeft UART geen speciale kloklijn nodig. In plaats daarvan worden gegevens overgedragen met behulp van configureerbare baudrates en standaard framingformaten. Elke transmissie bevat start-, data-, pariteits- en stopbits. Deze structuur zorgt dus voor foutdetectie en synchronisatie tussen apparaten. In de praktijk genereren INS -modules grote stromen aan versnellingsmeter- en gyroscoopgegevens.
UART-baudrate en uitvoersnelheid
De baudrate bepaalt hoeveel symbolen of bits per seconde de UART verzendt. Een hogere baudrate verhoogt de doorvoersnelheid, wat essentieel is voor snelle IMU gegevensoverdracht. Hogere snelheden maken het signaal echter ook gevoeliger voor ruis en de kwaliteit van de verbinding. De uitvoersnelheid van de IMU bepaalt hoe vaak de sensor navigatiegegevens genereert. Een IMU kan bijvoorbeeld metingen uitvoeren met een frequentie van 200 Hz of hoger. Om deze gegevens betrouwbaar te verzenden, moet de baudrate van de UART zo worden gekozen dat deze het gegevensvolume van de sensor plus de protocol-overhead aankan.
De kabellengte heeft een directe invloed op de prestaties van de UART. Langere kabels verhogen de capaciteit en weerstand, wat bij hoge baudrates tot signaalvervorming kan leiden. Daardoor maken kortere kabels hogere baudrates mogelijk, terwijl bij langere kabels lagere baudrates nodig kunnen zijn om de gegevensintegriteit te behouden. Een baudrate van 115.200 kan bijvoorbeeld betrouwbaar werken over een afstand van enkele meters, maar snelheden boven 1 Mbps vereisen doorgaans zeer korte, goed afgeschermde kabels.
Daarom moeten ingenieurs een evenwicht vinden tussen deze drie parameters. Als een IMU een hoge output heeft, is een voldoende hoge baudrate vereist, maar moet de kabellengte kort blijven om gegevensverlies te voorkomen. Omgekeerd, als langere bekabeling onvermijdelijk is, zorgt het verlagen van de baudrate of het gebruik van differentiële signaalinterfaces, zoals RS-422 of RS-485, voor stabiele communicatie.
Hierdoor levert het UART-kanaal deze informatie rechtstreeks aan de navigatiecomputer. De latentie is minimaal en het protocol vereist zeer weinig overhead. Daarom geven ingenieurs de voorkeur aan UART voor eenvoudige en robuuste systeemintegratie. Bovendien ondersteunt de interface flexibele bekabeling en minimale hardware-middelen. Dit is met name effectief in compacte toepassingen of toepassingen met beperkte stroomvoorziening. Daarnaast zijn betrouwbaarheid en stabiliteit cruciale vereisten in defensie- en ruimtevaart INS.
UART garandeert een continue gegevensstroom zonder ingewikkelde communicatiestacks. Bovendien kunnen ontwikkelaars de baudrates optimaliseren om deze af te stemmen op de gegevenssnelheden van sensoren. Zo leveren IMU’s met hoge snelheid bijvoorbeeld enkele kilobytes per seconde. Daarom kan de UART-interface aan deze vraag voldoen wanneer deze correct is geconfigureerd.
Tegelijkertijd voorkomen technieken voor stroomregeling gegevensverlies onder zware belasting. Hardware- of softwarebuffers beheren ook asynchrone gegevensbursts efficiënt. Het deterministische gedrag van UART verbetert op zijn beurt de voorspelbaarheid in embedded systemen. Om de integriteit te verbeteren, combineren ontwerpers UART vaak met protocollen op een hoger niveau. Foutcontrole en pakketframing zorgen daardoor voor extra robuustheid bij de uitwisseling van navigatiegegevens. Deze aanpak garandeert nauwkeurige communicatie in uitdagende operationele omgevingen.
Kortom, UART biedt een beproefde oplossing voor de integratie van INS -sensoren.
