


UART – Evrensel Asenkron Alıcı-Verici
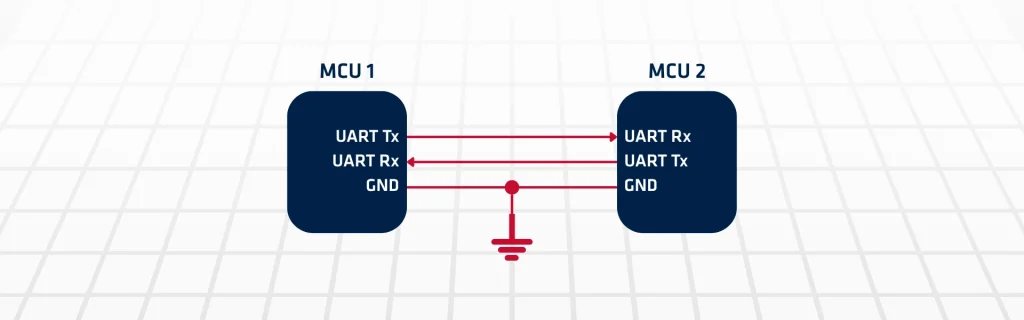
UART (Evrensel Asenkron Alıcı-Verici), dijital cihazlar arasında güvenilir seri iletişim sağlar. Öncelikle, paralel verileri iletim için seri biçime dönüştürür. Ardından, alıcı taraf verileri tekrar paralel biçime dönüştürür. Bu nedenle, bu basit arayüz gömülü navigasyon sistemlerinde yaygın olarak kullanılmaktadır. Atalet navigasyon sistemleri ( INS), gerçek zamanlı sensör iletişimine dayanır. Dolayısıyla, UART, IMU’ları işlemcilere bağlamak için hafif ve verimli bir yöntem sunar.
Daha karmaşık arayüzlerin aksine, UART özel bir saat hattı gerektirmez. Bunun yerine, veriler yapılandırılabilir baud hızları ve standart çerçeveleme formatları kullanılarak aktarılır. Her iletim, başlangıç, veri, parite ve durdurma bitlerini içerir. Dolayısıyla bu yapı, cihazlar arasında hata algılama ve senkronizasyonu sağlar. Uygulamada, INS modülleri, ivmeölçer ve jiroskop verilerinden oluşan büyük veri akışları üretir.
UART Baud Hızı ve Çıkış Hızı
Baud hızı, UART’ın saniyede kaç sembol veya bit ilettiğini belirler. Daha yüksek bir baud hızı, verimliliği artırır; bu da hızlı IMU veri aktarımı için hayati önem taşır. Ancak, daha yüksek hızlar aynı zamanda sinyali gürültüye ve hat kalitesine karşı daha duyarlı hale getirir. IMU çıkış hızı, sensörün ne sıklıkla navigasyon verisi ürettiğini belirler. Örneğin, bir IMU sensörü 200 Hz veya daha yüksek frekansta ölçüm verileri üretebilir. Bu verilerin güvenilir bir şekilde iletilebilmesi için, UART baud hızı, sensörün veri hacmi ile protokol ek yükünü karşılayacak şekilde seçilmelidir.
Kablo uzunluğu, UART performansını doğrudan etkiler. Daha uzun kablolar kapasitansı ve direnci artırır; bu da yüksek baud hızlarında sinyallerin bozulmasına neden olabilir. Sonuç olarak, daha kısa kablolar daha yüksek baud hızlarına izin verirken, daha uzun kablolar veri bütünlüğünü korumak için daha düşük baud hızları gerektirebilir. Örneğin, 115200 baud hızı birkaç metre mesafede güvenilir bir şekilde çalışabilir, ancak 1 Mbps’nin üzerindeki hızlar genellikle çok kısa ve iyi ekranlanmış kablolar gerektirir.
Bu nedenle mühendisler bu üç parametre arasında bir denge kurmalıdır. Bir IMU yüksek çıkış hızına sahipse, yeterince yüksek bir baud hızı gereklidir, ancak veri kaybını önlemek için kablo uzunluğu kısa tutulmalıdır. Tersine, daha uzun kablolama kaçınılmazsa, baud hızını düşürmek veya RS-422 ya da RS-485 gibi diferansiyel sinyal arayüzleri kullanmak istikrarlı iletişimi garanti eder.
Sonuç olarak, UART kanalı bu bilgileri doğrudan navigasyon bilgisayarına iletir. Gecikme süresi minimum düzeydedir ve protokol çok düşük bir ek yük gerektirir. Bu nedenle mühendisler, basit ve sağlam sistem entegrasyonu için UART’ı tercih ederler. Ayrıca, arayüz esnek kablolamayı ve minimum donanım kaynağını destekler. Bu, özellikle kompakt veya güç kısıtlamalı uygulamalarda etkilidir. Buna ek olarak, savunma ve havacılık sektörlerinde INS, güvenilirlik ve kararlılık kritik gerekliliklerdir.
UART, karmaşık iletişim yığınları olmadan kesintisiz veri akışını sağlar. Dahası, geliştiriciler baud hızlarını sensör veri hızlarına uyacak şekilde optimize edebilirler. Örneğin, yüksek hızlı IMU’lar saniyede birkaç kilobayt veri üretir. Bu nedenle, UART arayüzü doğru şekilde yapılandırıldığında bu talebi karşılayabilir.
Öte yandan, akış kontrol teknikleri yüksek yük koşullarında veri kaybını önler. Donanım veya yazılım tamponları da asenkron veri patlamalarını verimli bir şekilde yönetir. Buna karşılık, UART’ın deterministik davranışı gömülü sistemlerde öngörülebilirliği artırır. Bütünlüğü artırmak için tasarımcılar genellikle UART’ı daha üst düzey protokollerle birleştirir. Sonuç olarak, hata denetimi ve paket çerçeveleme, navigasyon veri alışverişine sağlamlık katar. Bu yaklaşım, zorlu çalışma ortamlarında hassas iletişimi garanti eder.
Sonuç olarak, UART, INS sensör entegrasyonu için kanıtlanmış bir çözüm sunar.
