


Lacet
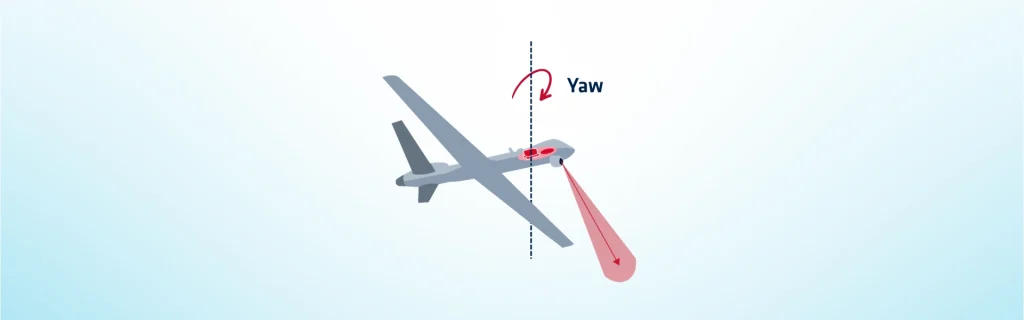
Le lacet décrit la rotation autour de l'axe vertical d'un mobile et joue un rôle crucial dans la navigation et de nombreuses applications techniques. Concrètement, il s'agit généralement d'une rotation autour de l'axe vertical ou axe Z. Par conséquent, la compréhension du lacet est essentielle pour les systèmes qui dépendent d'un cap et d'une orientation précis.
Dans les opérations maritimes, le lacet affecte directement le cap du navire, sa manœuvrabilité et la stabilité de sa route. Cependant, un lacet excessif peut compromettre la navigation, entraînant des routes inefficaces et une augmentation de la consommation de carburant. Par conséquent, une mesure précise du lacet permet la correction par pilote automatique, le positionnement dynamique et les mouvements coordonnés des navires lors d'opérations offshore.
De plus, les capteurs le surveillent constamment, permettant aux navires de contrer les effets des courants et du vent en temps réel. En aviation, le lacet contrôle la direction du nez de l'aéronef, permettant d'effectuer des virages coordonnés et de maintenir des trajectoires de vol stables. En outre, les pilotes s'appuient sur les corrections de lacet pour contrer les vents de travers et exécuter des manœuvres précises.
De même, les UAV et les drones dépendent du lacet pour le contrôle de l'orientation, ce qui permet aux systèmes de pilotage automatique de stabiliser le vol et de naviguer dans des environnements complexes. En outre, en génie automobile, le lacet influence la rotation du véhicule lors de la direction et dans les virages, ce qui affecte la maniabilité, la traction et la sécurité des passagers. Pour y remédier, les systèmes de contrôle de stabilité mesurent la vitesse de lacet pour corriger le sous-virage ou le survirage, améliorant ainsi la dynamique du véhicule.
De même, en robotique, il garantit un cap et une orientation précis, ce qui est essentiel pour la navigation, la cartographie et l'interaction avec les objets dans des espaces tridimensionnels. Parallèlement, les systèmes de réalité virtuelle utilisent le suivi du lacet pour simuler des mouvements d'utilisateurs réalistes, améliorant ainsi les expériences immersives et la précision visuelle.
Dans toutes ces applications, des capteurs tels que les gyroscopes, les accéléromètres, les magnétomètres et les unités de mesure inertielle capturent des données en continu. Par conséquent, ces informations permettent un contrôle précis, une stabilisation et une efficacité opérationnelle dans les transports, la défense et les systèmes industriels. Comprendre ces dynamiques permet donc aux ingénieurs de concevoir des algorithmes qui maintiennent les performances dans des conditions dynamiques.
En fin de compte, une surveillance précise améliore la sécurité, réduit les risques opérationnels et soutient les opérations critiques. En conclusion, le contrôle intégré du lacet contribue à des ajustements en temps réel, à une navigation optimisée et à une meilleure réponse du système.
Solutions inertielles pour la collecte précise de données de lacet
Les solutions inertielles avancées fournissent un retour en continu, permettant aux navires, aéronefs, véhicules et robots de maintenir leur cap et d'exécuter des manœuvres coordonnées de manière fiable. La gestion du lacet reste essentielle pour améliorer l'efficacité, la stabilité et les résultats opérationnels dans les applications maritimes, aéronautiques, automobiles et de haute technologie.
Découvrez nos solutions inertielles.
