


Guinada
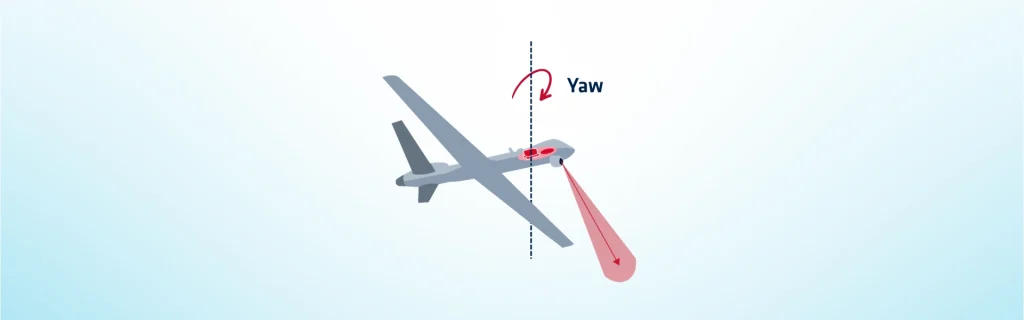
Yaw (guinada) descreve a rotação em torno do eixo vertical de um corpo e desempenha um papel crítico na navegação e em muitas aplicações técnicas. Especificamente, isso geralmente é mostrado como uma rotação em torno do eixo vertical ou eixo Z. Portanto, entender o yaw é essencial para sistemas que dependem de proa (heading) e orientação precisas.
Em operações marítimas, o yaw afeta diretamente a proa do navio, a manobrabilidade e a estabilidade de rumo. No entanto, um yaw excessivo pode comprometer a navegação, levando a rotas ineficientes e maior consumo de combustível. Consequentemente, a medição precisa do yaw permite a correção do piloto automático, posicionamento dinâmico e movimentos coordenados de embarcações durante operações offshore.
Além disso, os sensores o monitoram constantemente, permitindo que os navios contrabalancem os efeitos de correntes e ventos em tempo real. Na aviação, o yaw controla a direção do nariz da aeronave, permitindo curvas coordenadas e a manutenção de trajetórias de voo estáveis. Além disso, os pilotos dependem de ajustes de yaw para neutralizar ventos cruzados e executar manobras precisas.
Da mesma forma, VANTs e drones dependem do yaw para o controle de orientação, permitindo que os sistemas de piloto automático estabilizem o voo e naveguem por ambientes complexos. Além disso, na engenharia automotiva, o yaw influencia a rotação do veículo durante a esterça e curvas, o que afeta a dirigibilidade, a tração e a segurança dos passageiros. Para resolver isso, os sistemas de controle de estabilidade medem a taxa de yaw para corrigir subesterçamento ou sobresterçamento, aprimorando assim a dinâmica do veículo.
Da mesma forma, na robótica, ele garante proa e orientação precisas, o que é fundamental para navegação, mapeamento e interação com objetos em espaços tridimensionais. Ao mesmo tempo, os sistemas de realidade virtual usam o rastreamento de yaw para simular movimentos realistas do usuário, aprimorando experiências imersivas e precisão visual.
Em todas essas aplicações, sensores como giroscópios, acelerômetros, magnetômetros e unidades de medição inercial capturam dados continuamente. Como resultado, essas informações permitem controle preciso, estabilização e eficiência operacional em sistemas de transporte, defesa e industriais. Portanto, entender essa dinâmica permite que os engenheiros projetem algoritmos que mantêm o desempenho sob condições dinâmicas.
Em última análise, o monitoramento preciso melhora a segurança, reduz o risco operacional e apoia operações críticas para a missão. Em conclusão, o controle integrado de yaw contribui para ajustes em tempo real, navegação otimizada e melhor resposta do sistema.
Soluções inerciais para a coleta precisa de dados de proa (yaw)
Soluções inerciais avançadas fornecem feedback contínuo, permitindo que embarcações, aeronaves, veículos e robôs mantenham a proa e executem manobras coordenadas de forma confiável. O gerenciamento de proa continua essencial para melhorar a eficiência, a estabilidade e os resultados operacionais em aplicações marítimas, de aviação, automotivas e de alta tecnologia.
Conheça nossas soluções inerciais.
