


KPS – Kore Konum Belirleme Sistemi
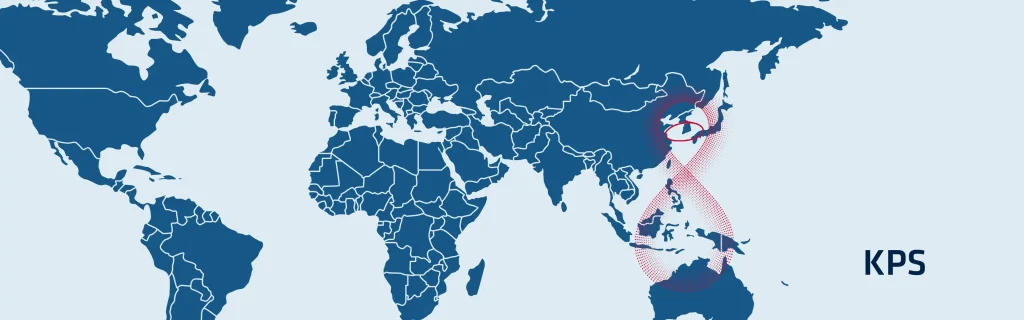
Kore Konum Belirleme Sistemi (KPS), Güney Kore’nin bağımsız ve bölgesel bir uydu navigasyon sistemi kurmaya yönelik iddialı planını temsil etmektedir. KPS, Asya-Okyanusya bölgesinde hayati öneme sahip konum belirleme, navigasyon ve zamanlama (PNT) hizmetleri sunacaktır. Sistem, ABD’nin GPS’i gibi yabancı sistemlere olan bağımlılığı azaltmayı amaçlamaktadır. Hükümet, bu büyük ölçekli projeyi 2022 yılında başlatmıştır. Tam operasyonel kapasiteye ulaşılması şu anda 2035 yılı olarak hedeflenmektedir. KPS, ulusal altyapı için PNT istikrarını önemli ölçüde artırmak üzere tasarlanmıştır. Ayrıca, çok sayıda yeni yerli endüstrinin gelişmesini teşvik etmeyi amaçlamaktadır.
KPS, sekiz adet özel uydudan oluşan bir uydu grubu kullanacaktır. Bu düzenleme, Geostasyonel Yörüngede (GEO) bulunan üç uyduyu içermektedir. Kalan beş uydu ise Eğimli Jeosenkron Yörüngede (IGSO) yer alacaktır. Bu hibrit tasarım, özellikle Kore Yarımadası üzerinde yüksek kapsama alanı ve güçlü sinyal erişilebilirliği sağlar. Uydular yüksek yükseklik açılarında çalışır. Bu yüksek açı, kentsel merkezlerde ve dağlık arazilerde güvenilir performans için hayati önem taşır. Kore Havacılık ve Uzay Araştırma Enstitüsü (KARI), geliştirme çalışmalarını yönetmektedir. KPS projesi, ilk IGSO uydusunu 2027 yılında fırlatmayı planlamaktadır.
Güney Kore ayrıca kapsamlı bir yer segmenti kurmaktadır. Buna bir Entegre Operasyon Merkezi ve çeşitli izleme istasyonları dahildir.
Frekanslar ve yüksek doğruluk hedefleri
KPS, standart GNSS frekansları üzerinden navigasyon sinyalleri iletecektir. Ön planlarda L-bandının (1164–1300 MHz ve 1559–1610 MHz) kullanılması öngörülmektedir. Ayrıca sinyal yayını için S-bandı (2483,5–2500 MHz) da değerlendirilmektedir.
Kore Konum Belirleme Sistemi (KPS), aynı frekansları kullanmak üzere diğer ülkelerle işbirliği içindedir. KPS’nin temel teknik hedefi, belirli bir noktanın konumu ve yönü hakkında son derece hassas bilgiler sağlamaktır. Sistem, Kore Yarımadası çevresinde santimetre düzeyinde bir doğruluk elde etmeyi amaçlamaktadır. Bu yüksek hassasiyet, KPS ve GPS ölçümlerinin birleştirilmesiyle sağlanmaktadır. Simülasyon sonuçları, bu birleşimin, yalnızca GPS kullanımına kıyasla standart nokta konum belirleme doğruluğunu büyük ölçüde artırabileceğini göstermektedir.
KPS, birçok yüksek hassasiyetli uygulamayı destekleyecektir. Gelişmiş mobilite için temel bir çerçeve sunmaktadır. Buna otonom araçlar ve insansız hava araçları da dahildir. Ayrıca KPS, ulaşımda, özellikle havacılık ve denizcilik operasyonlarında güvenliği artıracaktır. KPS, ulusal savunma, afet müdahalesi ve hassas tarım için de önemli olacaktır. Tamamlandığında, acil durumlarda bile hizmetlerin kesintiye uğramamasını sağlayacak güçlü ve bağımsız bir PNT çözümü oluşturacaktır.
Sorularınız var mı?
Sıkça Sorulan Sorular bölümümüze hoş geldiniz! Burada en sık sorulan soruların yanıtlarını bulabilirsiniz. Aradığınız cevabı bulamazsanız, lütfen doğrudan bizimle iletişime geçmekten çekinmeyin!
PNT nedir?
PNT, Konum Belirleme, Seyrüsefer ve Zamanlama anlamına gelir — bu üç temel unsur, ister havacılık ve uzay, savunma, denizcilik, otonom araçlar ister kritik altyapı alanlarında olsun, her türlü modern seyrüsefer veya koordinasyon sisteminin işleyişini mümkün kılar.
İşte net bir döküm:
1. Konumlandırma
Bu, “Neredeyim?” sorusuna yanıt verir:
Hassas coğrafi koordinatlar (enlem, boylam, rakım) sağlar. Genellikle GNSS (GPS, Galileo, GLONASS, BeiDou) kaynaklarından elde edilir veya INSGNSS kullanılamadığında elde edilir.
İzleme, yönlendirme, haritalama ve durum farkındalığı için vazgeçilmezdir.
2. Gezinme
Bu, “A noktasından B noktasına nasıl giderim?” sorusuna yanıt verir.
Bu, bir varış noktasına güvenli ve verimli bir şekilde ulaşmak için yön, hız ve yörüngenin belirlenmesini içerir. Hız, rota ve uçuş durumu (yuvarlanma, eğilme, sapma) gibi unsurları kapsar.
Genellikle IMU’lar (INS), sensör füzyon algoritmaları, odometri veya GNSS tabanlı navigasyon kullanılarak gerçekleştirilir.
3. Zamanlama
Bu, “Tam olarak saat kaç?” sorusuna cevap verir.
Doğru ve senkronize zaman, sistemlerin ve sinyallerin koordinasyonu için hayati önem taşır. Yüksek hassasiyetli zamanlama, iletişim ağlarının, askeri sistemlerin, elektrik şebekelerinin ve GNSS ’un temelini oluşturur.
Mikrosaniye düzeyindeki hatalar bile iletişim, veri bağlantıları veya coğrafi konum belirlemede arızalara neden olabilir.
PNT Neden Önemlidir?
PNT, füzeler, İHA’lar, araçlar, USV’ler, AUV’ler ve hatta cep telefonu ağları gibi her türlü modern otonom veya güdümlü sistemintemelini oluşturur. GNSS adresindeki hizmetin kalitesi düştüğünde veya erişim engellendiğinde, atalet sistemleri (IMU/INS) dayanıklı PNT sisteminin omurgasını oluşturur.
GPS nasıl çalışır?
GPS (Küresel Konumlandırma Sistemi), bir uydu grubu, hassas zamanlama ve üçgenleme yöntemini kullanarak Dünya üzerindeki herhangi bir yerdeki konumunuzu belirler.
İşte en basit ve anlaşılır açıklama:
1 – Uydular sinyal yayar
Dünya yörüngesinde yaklaşık 30 adet GPS uydusu bulunmaktadır ve her biri sürekli olarak şu bilgileri iletmektedir:
– Uzaydaki tam konumu
– Sinyalin gönderildiği tam zaman (atom saatleri kullanılarak)
Bu sinyaller ışık hızında ilerler.
2 – Alıcınız, yolculuk süresini ölçer
Bir GPS alıcısı (telefonunuzda, drone'unuzda, INS vb.), birden fazla uydudan gelen sinyalleri alır.
Her bir sinyalin ulaşması için geçen süreyi ölçerek mesafeyi hesaplar:
mesafe = ışık hızı × seyahat süresi
3 – Trilaterasyon, konumunuzu hesaplar
Konumunuzu belirlemek için alıcı, üçgenleme (triangülasyon değil) yöntemini kullanır:
- 1 uyduyla → küre üzerindeki herhangi bir yerde olabilirsiniz
- 2 uydu olduğunda → daireler kesişir
- 3 uyduyla → iki olası nokta
- 4 uydu ile → tam 3B konumunuz + saat düzeltmesi
Alıcınızda atom saati bulunmadığından, zamanlama hatalarını gidermek için 4. uyduya ihtiyaç vardır.
4 – Düzeltmeler doğruluğu artırır
Ham GPS verilerinde şu kaynaklardan kaynaklanan hatalar bulunur:
- Atmosfer (iyonosfer, troposfer)
- Uydu saatindeki sapma
- Yörünge tahmin hataları
- Çoklu yol yansımaları (binalardan seken sinyaller)
Doğruluğu artırmak için:
- SBAS (örneğin, WAAS, EGNOS) gerçek zamanlı düzeltmeler sağlar
- RTK ve PPP teknikleri, hataları santimetre düzeyine kadar düzeltir
- INS Bağlantı (IMU + GPS), sinyal kaybı sırasında kesintileri giderir ve boşlukları doldurur
6 – Nihai çıktı
Alıcı, tüm verileri bir araya getirerek şunları tahmin eder:
- Enlem
- Boylam
- Rakım
- Hız
- Kesin saat
Modern GPS alıcıları bunu saniyede onlarca ya da yüzlerce kez yapar.
GNSS ’in frekansları ve sinyalleri nelerdir?
▶︎ GPS
Sinyaller ve Frekanslar
L1 C/A → 1575,42 MHz
L1C → 1575,42 MHz
L2 C → 1227,6 MHz
L2 P → 1227,6 MHz
L5 → 1176,45 MHz
▶︎ GLONASS
Sinyaller ve Frekanslar
L1 C/A → 1598,0625–1609,3125 MHz
L2 C → 1242,9375–1251,6875 MHz
L2 P → 1242,9375–1251,6875 MHz
L3 → OC 1202,025
▶︎ GALILEO
Sinyaller ve Frekanslar
E1 → 1575,42 MHz
E5a → 1176,45 MHz
E5b → 1207,14 MHz
E5 AltBOC → 1191,795 MHz
E6 → 1278,75 MHz
▶︎ BeiDou
Sinyaller ve Frekanslar
B1I → 1561,098 MHz
B2I → 1207,14 MHz
B3I → 1268,52 MHz
B1C → 1575,42 MHz
B2a → 1176,45 MHz
B2b → 1207,14 MHz
▶︎ NAVIC
Sinyaller ve Frekanslar
L5 → 1176,45 MHz
▶︎ SBAS
Sinyaller ve Frekanslar
L1 → 1575,42 MHz
L5 → 1176,45 MHz
▶︎ QZSS
L1 C/A → 1575,42 MHz
L1 C → 1575,42 MHz
L1S → 1575,42 MHz
L2C → 1227,6 MHz
L5 → 1176,45 MHz
L6 → 1278,75 MHz
