


KPS – Koreaans positioneringssysteem
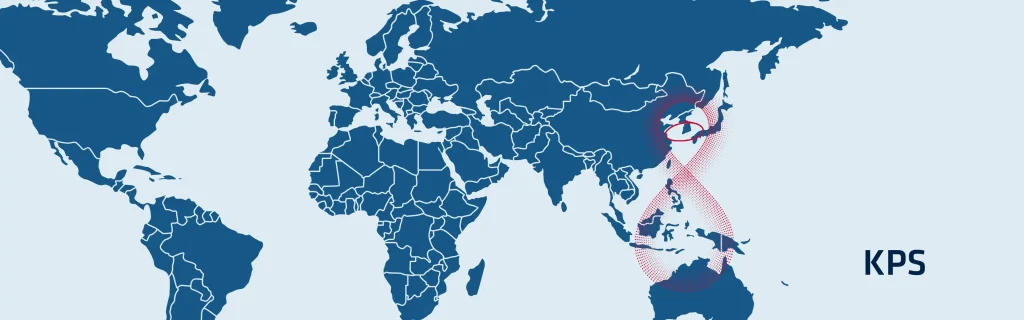
Het Korean Positioning System (KPS) is het ambitieuze plan van Zuid-Korea voor een onafhankelijk, regionaal satellietnavigatiesysteem. Het KPS zal cruciale positionerings-, navigatie- en tijdsbepalingsdiensten (PNT) leveren in de regio Azië-Oceanië. Het doel is om de afhankelijkheid van buitenlandse systemen, zoals het Amerikaanse GPS, te verminderen. De regering heeft dit grootschalige project in 2022 in gang gezet. Volledige operationele capaciteit wordt momenteel beoogd voor 2035. KPS is ontworpen om de PNT-stabiliteit voor de nationale infrastructuur aanzienlijk te verbeteren. Het is ook bedoeld om talrijke nieuwe binnenlandse industrieën te stimuleren.
KPS zal een constellatie van acht speciale satellieten inzetten. Deze opstelling omvat drie satellieten in een geostationaire baan (GEO). De overige vijf satellieten zullen zich in een schuine geosynchrone baan (IGSO) bevinden. Dit hybride ontwerp garandeert een hoge dekking en een sterke signaalbeschikbaarheid, met name boven het Koreaanse schiereiland. De satellieten opereren onder hoge elevatiehoeken. Deze hoge hoek blijkt essentieel voor betrouwbare prestaties in stedelijke gebieden en bergachtig terrein. Het Korea Aerospace Research Institute (KARI) leidt de ontwikkelingsinspanningen. Het KPS-project is van plan om zijn eerste IGSO-satelliet in 2027 te lanceren.
Zuid-Korea bouwt tevens een uitgebreid grondsegment op. Dit omvat een geïntegreerd operatiecentrum en diverse monitoringsstations.
Frequenties en doelstellingen op het gebied van hoge nauwkeurigheid
KPS zal navigatiesignalen uitzenden via de standaardfrequenties van het wereldwijde navigatiesysteem ( GNSS ). In de voorlopige plannen wordt het gebruik van de L-band (1164–1300 MHz en 1559–1610 MHz) genoemd. Ook wordt de S-band (2483,5–2500 MHz) overwogen voor het uitzenden van signalen.
Het Koreaanse positioneringssysteem (KPS) werkt samen met andere landen om dezelfde frequenties te gebruiken. Het belangrijkste technische doel van KPS is het verstrekken van uiterst nauwkeurige informatie over de locatie en oriëntatie van een bepaald punt. Het streeft naar een nauwkeurigheid op centimeterniveau rond het Koreaanse schiereiland. Deze hoge precisie wordt bereikt door KPS- en GPS-metingen te combineren. De resultaten van de simulatie tonen aan dat deze combinatie de nauwkeurigheid van standaardpuntpositionering aanzienlijk kan verbeteren in vergelijking met het gebruik van alleen GPS.
KPS zal tal van zeer nauwkeurige toepassingen ondersteunen. Het vormt het belangrijkste raamwerk voor geavanceerde mobiliteit, waaronder zelfrijdende auto’s en drones. Daarnaast zal KPS de veiligheid in het vervoer verbeteren, met name in de luchtvaart en de scheepvaart. KPS zal ook van belang zijn voor de nationale defensie, rampenbestrijding en precisielandbouw. Wanneer het systeem voltooid is, zal het een sterke, onafhankelijke PNT-oplossing vormen die ervoor zorgt dat diensten ook in noodsituaties blijven functioneren.
Heeft u vragen?
Welkom bij onze rubriek met veelgestelde vragen! Hier vind je antwoorden op de meest gestelde vragen. Als je niet vindt wat je zoekt, neem dan gerust rechtstreeks contact met ons op!
Wat is PNT?
PNT staat voor Positioning, Navigation en Timing — de drie pijlers waarop elk modern navigatie- of coördinatiesysteem is gebaseerd, of het nu gaat om de lucht- en ruimtevaart, defensie, de maritieme sector, autonome voertuigen of kritieke infrastructuur.
Hier volgt een duidelijk overzicht:
1. Positionering
Dit geeft antwoord op de vraag: „Waar ben ik?“
Het geeft nauwkeurige geografische coördinaten (breedtegraad, lengtegraad, hoogte). Meestal afgeleid van GNSS (GPS, Galileo, GLONASS, BeiDou) of INS wanneer GNSS niet beschikbaar is.
Onmisbaar voor tracking, navigatie, kartering en situationeel bewustzijn.
2. Navigatie
Dit geeft antwoord op de vraag: “Hoe kom ik van A naar B?”
Hierbij moeten de richting, snelheid en vliegroute worden bepaald om veilig en efficiënt een bestemming te bereiken. Dit omvat snelheid, koers en vlieghouding (rollen, kantelen, gieren).
Dit wordt vaak gerealiseerd met behulp van IMU’s (INS), algoritmen voor sensorfusie, odometrie of navigatie op basis van GNSS.
3. Tijdschema
Dit geeft antwoord op de vraag: „Hoe laat is het precies?“
Een nauwkeurige, gesynchroniseerde tijd is van cruciaal belang voor de coördinatie van systemen en signalen. Zeer nauwkeurige tijdmeting vormt de basis voor communicatienetwerken, militaire systemen, elektriciteitsnetten en het internet van de dingen ( GNSS ) zelf.
Zelfs fouten op microsecondeniveau kunnen storingen veroorzaken in de communicatie, dataverbindingen of geolokalisatie.
Waarom is PNT belangrijk?
PNT vormt de kern van elk modern autonoom of geleid systeem– of het nu gaat om raketten, UAV’s, voertuigen, USV’s, AUV’s of zelfs mobiele telefoonnetwerken. Wanneer de navigatie via satelliet ( GNSS ) verstoord of onmogelijk is, vormen inertiële systemen (IMU/INS) de ruggengraat van een veerkrachtig PNT-systeem.
Hoe werkt GPS?
GPS (Global Positioning System) maakt gebruik van een constellatie van satellieten, nauwkeurige tijdmeting en trilateratie om je positie overal op aarde te bepalen.
Hier volgt de eenvoudigste en duidelijkste uitleg:
1 – Satellieten zenden signalen uit
Er draaien ongeveer 30 GPS-satellieten in een baan om de aarde, die elk continu het volgende doorgeven:
– Hun exacte positie in de ruimte
– Het exacte tijdstip waarop het signaal is verzonden (met behulp van atoomklokken)
Deze signalen verplaatsen zich met de snelheid van het licht.
2 – Je ontvanger meet de reistijd
Een GPS-ontvanger (in je telefoon, drone, INS, enz.) vangt signalen op van meerdere satellieten.
Door te meten hoe lang het duurde voordat elk signaal aankwam, berekent het de afstand:
afstand = lichtsnelheid × reistijd
3 – Je locatie wordt berekend via trilateratie
Om je positie te bepalen, maakt de ontvanger gebruik van trilateratie (en niet van triangulatie):
- Met 1 satelliet → zou je overal op een bol kunnen zijn
- Met 2 satellieten → snijden de cirkels elkaar
- Met 3 satellieten → twee mogelijke punten
- Met 4 satellieten → je exacte 3D-positie + klokcorrectie
Je ontvanger heeft geen atoomklok, dus de vierde satelliet is nodig om timingfouten te verhelpen.
4 – Correcties verbeteren de nauwkeurigheid
Onbewerkte GPS-gegevens bevatten fouten die het gevolg zijn van:
- Atmosfeer (ionosfeer, troposfeer)
- Afwijking van de satellietklok
- Fouten in baanvoorspellingen
- Multipad-reflecties (signalen die door gebouwen worden weerkaatst)
Om de nauwkeurigheid te verbeteren:
- SBAS (bijv. WAAS, EGNOS) levert realtime correcties
- RTK- en PPP-technieken corrigeren fouten tot op centimetersniveau
- INS koppeling (IMU + GPS) zorgt voor een soepele overgang en vult hiaten op bij signaalverlies
6 – Eindresultaat
De ontvanger combineert alle gegevens om het volgende te schatten:
- Breedtegraad
- Lengtegraad
- Hoogte
- Snelheid
- Precieze tijd
Moderne GPS-ontvangers doen dit tientallen of honderden keren per seconde.
Wat zijn de frequenties en signalen van de GNSS ?
▶︎ GPS
Signalen en frequenties
L1 C/A → 1575,42 MHz
L1C → 1575,42 MHz
L2 C → 1227,6 MHz
L2 P → 1227,6 MHz
L5 → 1176,45 MHz
▶︎ GLONASS
Signalen en frequenties
L1 C/A → 1598,0625–1609,3125 MHz
L2 C → 1242,9375–1251,6875 MHz
L2 P → 1242,9375–1251,6875 MHz
L3 → OC 1202,025
▶︎ GALILEO
Signalen en frequenties
E1 → 1575,42 MHz
E5a → 1176,45 MHz
E5b → 1207,14 MHz
E5 AltBOC → 1191,795 MHz
E6 → 1278,75 MHz
▶︎ BeiDou
Signalen en frequenties
B1I → 1561,098 MHz
B2I → 1207,14 MHz
B3I → 1268,52 MHz
B1C → 1575,42 MHz
B2a → 1176,45 MHz
B2b → 1207,14 MHz
▶︎ NAVIC
Signalen en frequenties
L5 → 1176,45 MHz
▶︎ SBAS
Signalen en frequenties
L1 → 1575,42 MHz
L5 → 1176,45 MHz
▶︎ QZSS
L1 C/A → 1575,42 MHz
L1 C → 1575,42 MHz
L1S → 1575,42 MHz
L2C → 1227,6 MHz
L5 → 1176,45 MHz
L6 → 1278,75 MHz
