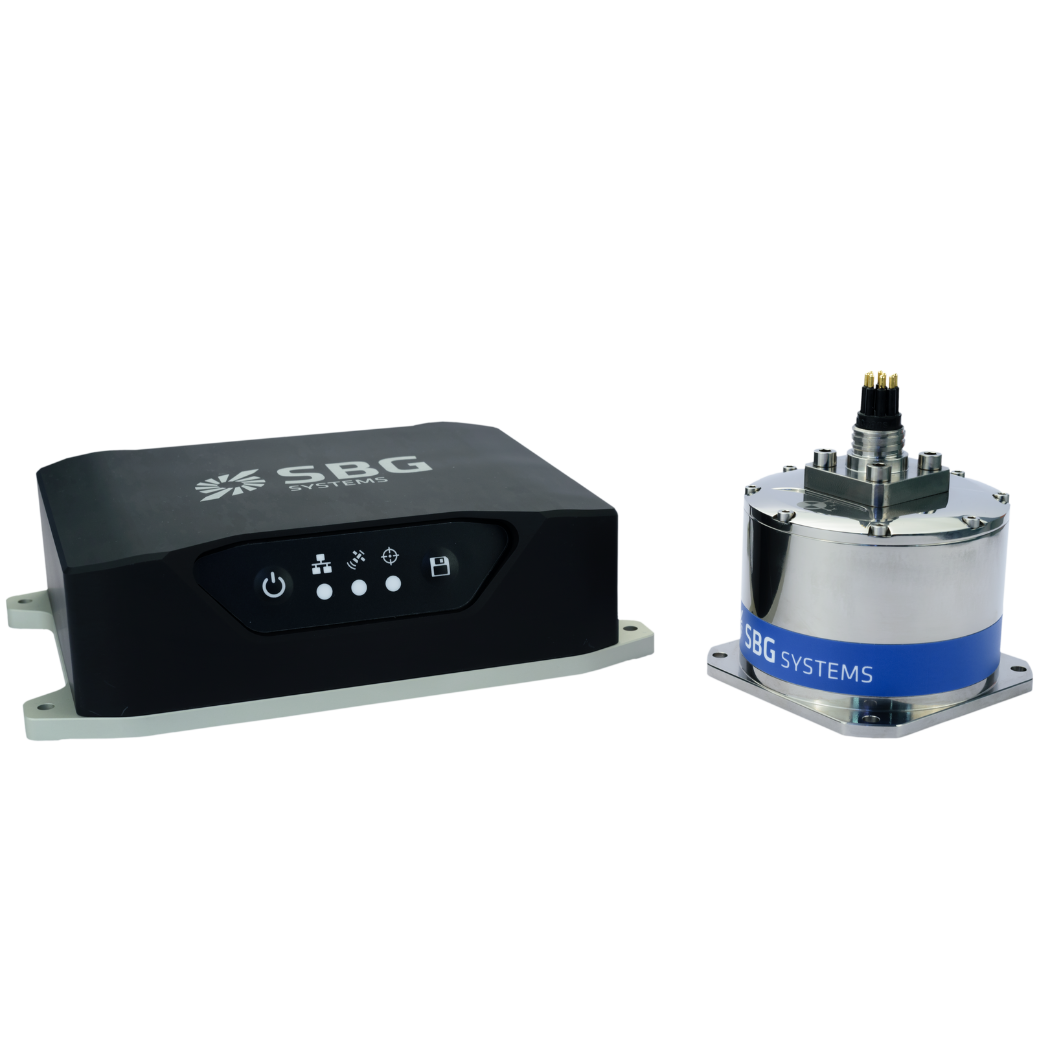


Undersjøisk navigasjonssystem

Undervannsnavigasjonssystemer muliggjør nøyaktig posisjonering under vann der GNSS-signaler ikke når fram. Disse systemene viser seg å være avgjørende for oppgaver som rørledningsinspeksjon, havbunnskartlegging, undervannsbygging og oseanografisk forskning. Siden sjøvann absorberer radiobølger, er undervannsnavigasjon avhengig av akustiske signaler, treghetssensorer og sanntids datafusjon.
Operatører bruker disse systemene på ROV-er, AUV-er og bemannede undervannsfarkoster for å opprettholde kontroll og sikre trygghet. De fleste løsninger kombinerer akustisk posisjonering med treghetsnavigasjon for å garantere robust og kontinuerlig sporing.
Akustiske teknikker inkluderer USBL (Ultra-Short Baseline), SBL (Short Baseline) og LBL (Long Baseline). For eksempel sender USBL-systemer akustiske pulser fra et overflatefartøy til en undervannstransponder. Deretter beregner de farkostens posisjon ved å måle signalets reisetid og ankomstvinkel. USBL er enkelt å utplassere og ideelt for dynamiske oppdrag. Nøyaktigheten synker imidlertid på større dyp.
I mellomtiden tilbyr LBL-systemer høyere presisjon ved å bruke flere transpondere på havbunnen for å danne et referansegrutenett. Farkosten måler avstanden til hver transponder for å fastslå sin posisjon. Denne metoden gir utmerket nøyaktighet for lange eller dype oppdrag. I kontrast bruker SBL-systemer flere mottakere på en enkelt plattform. De leverer en balanse mellom rekkevidde og presisjon.
Bruk av treghetsnavigasjonssystemer
Inertial Navigation Systems (INS) støtter akustisk posisjonering ved å spore farkostens bevegelser. INS er avhengig av akselerometre og gyroskoper for å måle bevegelse. Systemet integrerer disse avlesningene for å estimere posisjon, orientering og fart. Denne evnen blir nyttig når akustiske signaler svekkes eller blir utilgjengelige.
Videre parer operatører ofte INS med Doppler Velocity Logs (DVL-er) og trykksensorer for å korrigere for INS-drift over tid. DVL-er måler farkostens hastighet i forhold til havbunnen. De bidrar til å stabilisere posisjonsestimater og redusere feil.
Sammen danner disse teknologiene pålitelige undervannsnavigasjonssystemer for krevende marine operasjoner. Slik sikrer de misjonssuksess og operatørsikkerhet i komplekse undervannsmiljøer.
Presentasjon av moderne undervannsnavigasjonssystemer
Moderne undervannsnavigasjonssystemer stoler på sensorfusjon for å øke nøyaktighet og pålitelighet. Generelt kombinerer de data fra flere sensorer, inkludert INS, DVL, dybdesensorer og akustiske systemer.
Avanserede algoritmer, som Kalman-filtre eller bayesianske estimatorer, integrerer denne informasjonen for å levere presise posisjonsestimater i sanntid. Disse algoritmene korrigerer kontinuerlijg farkostens bane, noe som forbedrer motstandsdyktigheten mot sensorfeil eller miljøinterferens.
Undervannsnavigasjon støtter mange undervannsoperasjoner. ROV-er og AUV-er bruker det til å inspisere rørledninger, plassere utstyr og vedlikeholde undervannsinfrastruktur. Marineteknikere stoler på AUV-er for å kartlegge havbunnen, utforske hydrotermiske kilder og spore marine arter. Marinen bruker nøyaktig undervannsnavigasjon for minearbeid, overvåking og ubåtoppdrag. Søke- og bergingsteam bruker det til å lokalisere og hente opp tapte objekter som flyvrak eller svarte bokser.
Miljøforhold utfordrer undervannsnavigasjon. Vanntemperatur, saltholdighet og trykk påvirker lydens utbredelse og sensorers ytelse. Sterke strømmer, ulendt havbunn og lav sikt kompliserer navigasjonen. For å løse disse problemene planlegger operatører oppdrag nøye, kalibrerer sensorer og bruker detaljerte batymetriske kart og miljødata.
Teknologien fortsetter å forbedre undervannsnavigasjonen. Høyytelses MEMS-sensorer, KI-drevne algoritmer og raske akustiske modemer øker kapasiteten og reduserer usikkerheten i komplekse undervannsmiljøer.
Pålitelig navigasjon er nøkkelen for trygge og nøyaktige undervannsoppdrag. Ved å fusjonere treghets-, akustikk- og dybdedata tilbyr moderne systemer stabil posisjonering selv uten GNSS. Ettersom undervannsutforskningen utvides, vil navigasjonssystemer utvikle seg for å tilby høyere presisjon, større rekkevidde og mer autonomi for neste generasjons kjøretøy.
