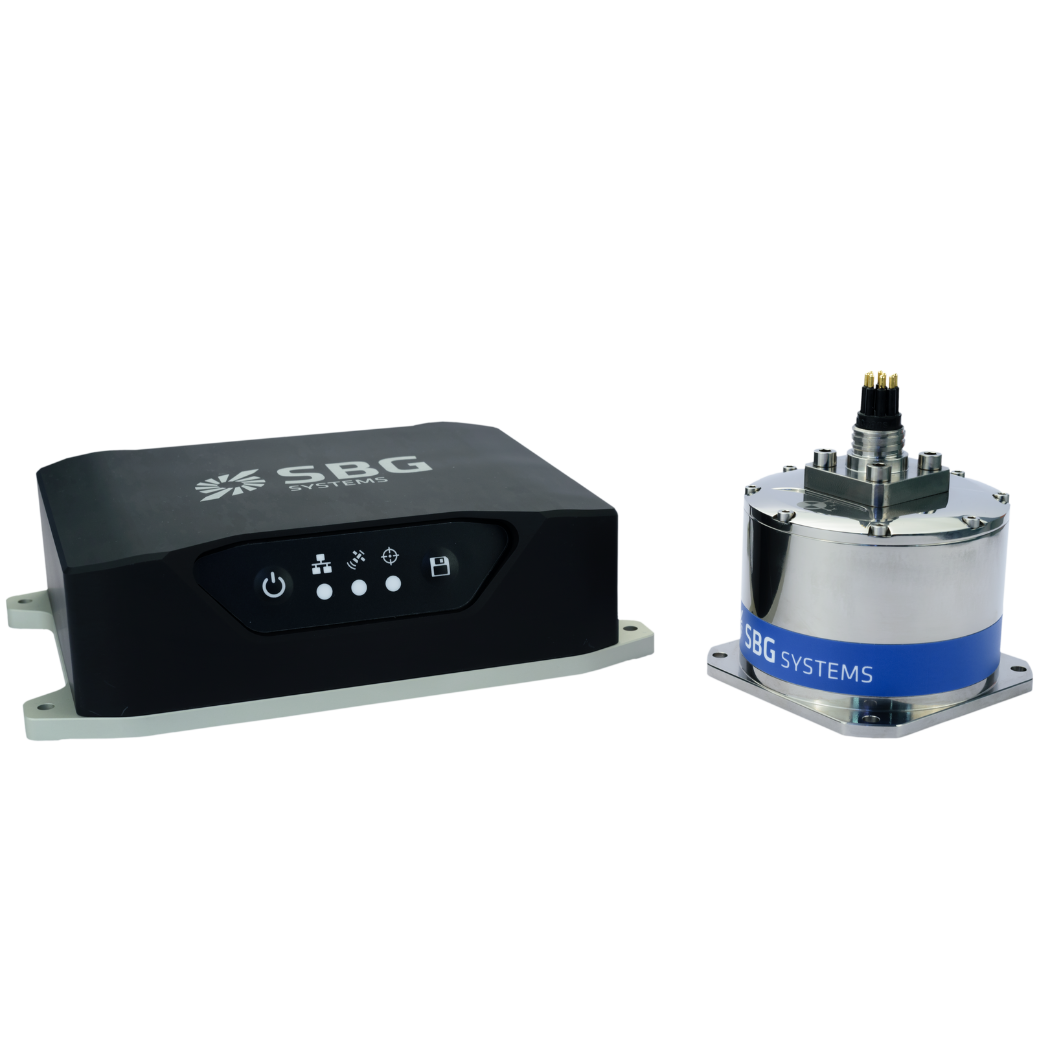


Denizaltı seyrüsefer sistemi

Denizaltı navigasyon sistemleri, GNSS sinyallerinin ulaşamadığı yerlerde su altında hassas konum belirlemeyi mümkün kılar. Bu sistemler, boru hattı denetimi, deniz yatağı haritalaması, su altı inşaatı ve oşinografik araştırma gibi görevler için hayati önem taşır. Deniz suyu radyo dalgalarını emdiği için, denizaltı navigasyonu akustik sinyallere, atalet sensörlerine ve gerçek zamanlı veri birleştirmeye dayanır.
Operatörler, kontrolü sağlamak ve güvenliği garanti altına almak için bu sistemleri ROV’larda, AUV’lerde ve insanlı denizaltılarda kullanır. Çoğu çözüm, sağlam ve kesintisiz izlemeyi garanti etmek için akustik konumlandırmayı atalet navigasyonuyla birleştirir.
Akustik teknikler arasında USBL (Ultra-Kısa Baz Hattı), SBL (Kısa Baz Hattı) ve LBL (Uzun Baz Hattı) bulunur. Örneğin, USBL sistemleri bir yüzey gemisinden su altı transponderine akustik darbeler gönderir. Ardından, sinyalin seyahat süresini ve varış açısını ölçerek aracın konumunu hesaplarlar. USBL, kurulumu kolaydır ve dinamik görevler için idealdir. Ancak, derinlik arttıkça doğruluğu düşer.
Öte yandan, LBL sistemleri deniz tabanındaki birden fazla transponderi kullanarak bir referans ızgarası oluşturarak daha yüksek hassasiyet sunar. Araç, konumunu belirlemek için her bir transponder ile arasındaki mesafeyi ölçer. Bu yöntem, uzun veya derin görevler için mükemmel doğruluk sağlar. Buna karşılık, SBL sistemleri tek bir platform üzerinde birden fazla alıcı kullanır. Menzil ve hassasiyet arasında bir denge sağlarlar.
Atalet navigasyon sistemlerinin kullanımı
Ataletli Navigasyon Sistemleri (INS), aracın hareketini izleyerek akustik konum belirlemeyi destekler. INS , hareketi ölçmek için ivmeölçerlere ve jiroskoplara dayanır. Sistem, konum, yön ve hızı tahmin etmek için bu ölçümleri birleştirir. Bu özellik, akustik sinyallerin zayıfladığı veya kullanılamaz hale geldiği durumlarda faydalı olur.
Ayrıca, operatörler genellikle INS sistemini, zaman içindeki INS sapmasını düzeltmek amacıyla Doppler Hız Kayıt Cihazları (DVL’ler) ve basınç sensörleriyle birlikte kullanır. DVL’ler, aracın deniz tabanına göre hızını ölçer. Bu cihazlar, konum tahminlerini sabit tutmaya ve hataları azaltmaya yardımcı olur.
Bu teknolojiler bir araya geldiğinde, zorlu deniz operasyonları için güvenilir denizaltı navigasyon sistemleri oluşturur. Böylece, karmaşık sualtı ortamlarında görevin başarısını ve operatör güvenliğini sağlarlar.
Modern deniz altı seyrüsefer sistemlerinin tanıtımı
Modern denizaltı navigasyon sistemleri, doğruluğu ve güvenilirliği artırmak için sensör füzyonuna dayanır. Genellikle, bu sistemler INS, DVL, derinlik sensörleri ve akustik sistemler dahil olmak üzere birden fazla sensörden gelen verileri birleştirir.
Kalman filtreleri veya Bayes tahmincileri gibi gelişmiş algoritmalar, bu bilgileri birleştirerek hassas ve gerçek zamanlı konum tahminleri sunar. Bu algoritmalar, aracın yörüngesini sürekli olarak düzeltir ve sensör arızalarına veya çevresel parazitlere karşı dayanıklılığı artırır.
Denizaltı navigasyonu, birçok sualtı operasyonuna destek sağlar. ROV’lar ve AUV’lar, boru hatlarını incelemek, ekipman yerleştirmek ve denizaltı altyapısının bakımını yapmak için bu teknolojiyi kullanır. Deniz bilimcileri ise okyanus tabanını haritalamak, hidrotermal bacaları keşfetmek ve deniz canlılarını izlemek için AUV’lara güvenir. Donanmalar, mayın önleme, gözetleme ve denizaltı görevleri için hassas sualtı navigasyonunu kullanır. Arama ve kurtarma ekipleri, uçak enkazı veya kara kutular gibi kayıp nesneleri bulmak ve kurtarmak için bu sistemi kullanır.
Çevresel koşullar, sualtı navigasyonunu zorlaştırır. Su sıcaklığı, tuzluluk ve basınç, sesin yayılmasını ve sensör performansını etkiler. Güçlü akıntılar, engebeli deniz tabanı ve düşük görüş mesafesi navigasyonu zorlaştırır. Bu sorunları çözmek için operatörler görevleri dikkatli bir şekilde planlar, sensörleri kalibre eder ve ayrıntılı batimetrik haritalar ile çevresel verileri kullanır.
Teknoloji, sualtı navigasyonunu sürekli olarak iyileştirmeye devam ediyor. Yüksek performanslı MEMS sensörleri, yapay zeka destekli algoritmalar ve hızlı akustik modemler, karmaşık sualtı ortamlarında yetenekleri artırır ve belirsizliği azaltır.
Güvenilir navigasyon, güvenli ve doğru sualtı görevleri için kilit öneme sahiptir. Modern sistemler, atalet, akustik ve derinlik verilerini birleştirerek, GNSS olmasa bile istikrarlı konumlandırma sağlar. Sualtı keşifleri genişledikçe, navigasyon sistemleri de gelişerek yeni nesil araçlar için daha yüksek hassasiyet, daha derin menzil ve daha fazla otonomi sunacaktır.
