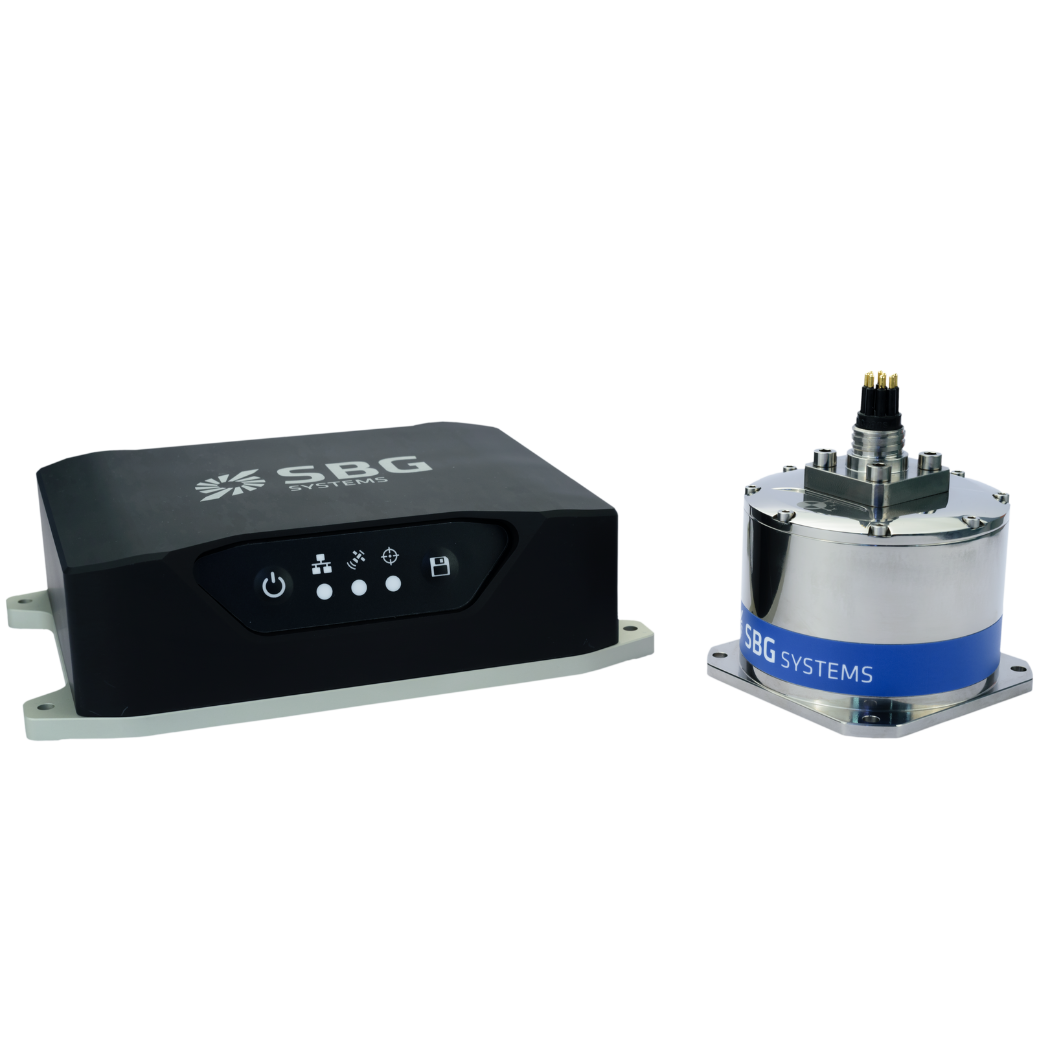


Undervattensnavigeringssystem

Undervattensnavigationssystem möjliggör noggrann undervattenspositionering där GNSS-signaler inte når fram. Dessa system är avgörande för uppgifter som rörledningsinspektion, havsbottenkartering, undervattensbyggnation och oceanografisk forskning. Eftersom havsvatten absorberar radiovågor förlitar sig undervattensnavigation på akustiska signaler, tröghetssensorer och realtidsdatafusion.
Operatörer använder dessa system på ROV:er, AUV:er och bemannade ubåtar för att behålla kontrollen och garantera säkerheten. De flesta lösningar kombinerar akustisk positionering med tröghetsnavigation för att säkerställa robust och kontinuerlig spårning.
Akustiska tekniker inkluderar USBL (Ultra-Short Baseline), SBL (Short Baseline) och LBL (Long Baseline). Till exempel skickar USBL-system akustiska pulser från ett ytfartyg till en undervattensresponder. Därefter beräknar de farkostens position genom att mäta signalens gångtid och ankomstvinkel. USBL är enkelt att implementera och idealiskt för dynamiska uppdrag. Dess noggrannhet minskar dock på större djup.
Samtidigt erbjuder LBL-system högre precision genom att använda flera respendrar på havsbotten för att bilda ett referensnät. Farkosten mäter sitt avstånd till varje transponder för att fastställa sin position. Denna metod ger utmärkt noggrannhet för långa eller djupa uppdrag. SBL-system använder däremot flera mottagare på en enda plattform och ger en balanserad kombination av räckvidd och precision.
Användning av tröghetsnavigeringssystem
Inertial Navigation Systems (INS) stöder akustisk positionering genom att spåra farkostens rörelser. INS förlitar sig på accelerometer och gyroskop för att mäta förflyttning. Systemet integrerar dessa mätvärden för att uppskatta position, orientering och hastighet. Denna funktion blir särskilt användbar när de akustiska signalerna försvagas eller inte är tillgängliga.
Dessutom kopplar operatörer ofta samman INS med Doppler Velocity Logs (DVL:er) och trycksensorer för att korrigera för INS-drift över tid. DVL:er mäter farkostens hastighet i förhållande till havsbotten. De bidrar till att stabilisera positionsuppskattningarna och minska felmarginalen.
Tillsammans bildar dessa tekniker tillförlitliga undervattensnavigeringssystem för krävande maritima operationer. På så sätt säkerställer de framgång i uppdraget och operatörens säkerhet i komplexa undervattensmiljöer.
Presentation av moderna undervattensnavigationssystem
Moderna navigeringssystem under vatten förlitar sig på sensorfusion för att öka noggrannheten och tillförlitligheten. Vanligtvis kombinerar de data från flera sensorer, inklusive INS, DVL, djupuprespektive och akustiska system.
Avancerade algoritmer, som Kalmanfilter eller Bayesianska estimatorer, integrerar denna information för att leverera exakta positionsuppskattningar i realtid. Dessa algoritmer korrigerar kontinuerligt farkostens bana, vilket förbättrar motståndskraften mot sensorfel eller miljöstörningar.
Undervattensnavigering stöder många typer av undervattensoperationer. ROV- och AUV-enheter använder det för att inspektera rörledningar, placera ut utrustning och underhålla undervattensinfrastruktur. Marina forskare förlitar sig på AUV:er för att kartera havsbotten, utforska hydrotermiska ventiler och spåra marina arter. Flottor använder exakt undervattensnavigering för minröjning, övervakning och ubåtsuppdrag. Sök- och bärgningsgrupper använder det för att lokalisera och bärga förlorade föremål som flygplansvrak eller svarta lådor.
Miljöförhållanden utmanar undervattensnavigering. Vattentemperatur, salthalt och tryck påverkar ljudets utbredning och sensorernas prestanda. Starka strömmar, ojämn havsbotten och dålig sikt komplicerar navigeringen. För att hantera dessa problem planerar operatörer sina uppdrag noggrant, kalibrerar sensorer och använder detaljerade batymetriska kartor och miljödata.
Tekniken fortsätter att förbättra undervattensnavigeringen. Högpresterande MEMS-sensorer, AI-drivna algoritmer och snabba akustiska modem ökar kapaciteten och minskar osäkerheten i komplexa undervattensmiljöer.
Tillförlitlig navigering är avgörande för säkra och noggranna undervattensuppdrag. Genom att sammansmälta tröghets-, akustik- och djupdata erbjuder moderna system stabil positionering även utan GNSS. I takt med att undervattensutforskningen utökas kommer navigeringssystemen att utvecklas för att erbjuda högre precision, större räckvidd och mer autonomi för nästa generations farkoster.
