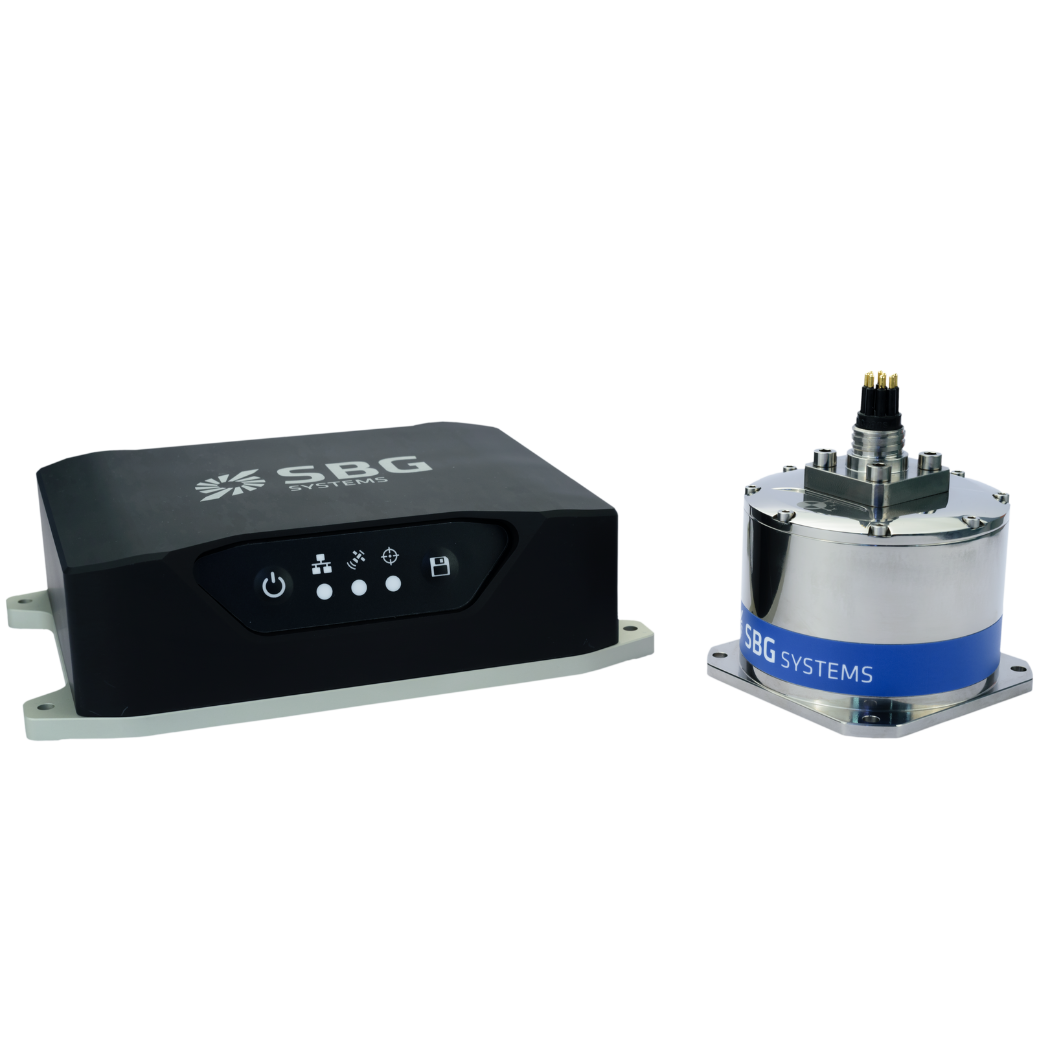


Onderwaternavigatiesysteem

Onderwaternavigatiesystemen maken nauwkeurige positionering onder water mogelijk op plaatsen waar ge GNSS signalen niet kunnen doordringen. Deze systemen zijn van cruciaal belang voor taken zoals pijpleidinginspectie, het in kaart brengen van de zeebodem, onderwaterbouw en oceanografisch onderzoek. Aangezien zeewater radiogolven absorbeert, is onderwaternavigatie afhankelijk van akoestische signalen, inertiële sensoren en realtime gegevensfusie.
Operators gebruiken deze systemen op ROV’s, AUV’s en bemande duikvaartuigen om de controle te behouden en de veiligheid te waarborgen. De meeste oplossingen combineren akoestische positionering met inertiële navigatie om een robuuste, continue tracking te garanderen.
Akoestische technieken omvatten USBL (Ultra-Short Baseline), SBL (Short Baseline) en LBL (Long Baseline). USBL-systemen zenden bijvoorbeeld akoestische pulsen uit vanaf een oppervlaktevaartuig naar een onderwatertransponder. Vervolgens berekenen ze de positie van het voertuig door de reistijd en de aankomsthoek van het signaal te meten. USBL is eenvoudig in te zetten en ideaal voor dynamische missies. De nauwkeurigheid neemt echter af bij grotere dieptes.
LBL-systemen bieden daarentegen een hogere precisie door gebruik te maken van meerdere transponders op de zeebodem om een referentierooster te vormen. Het voertuig meet de afstand tot elke transponder om zijn locatie te bepalen. Deze methode biedt een uitstekende nauwkeurigheid voor lange of diepe missies. SBL-systemen daarentegen maken gebruik van meerdere ontvangers op één enkel platform. Ze bieden een evenwicht tussen bereik en precisie.
Gebruik van inertiële navigatiesystemen
Inertiële navigatiesystemen (INS) ondersteunen akoestische positionering door de beweging van het voertuig te volgen. INS maakt gebruik van versnellingsmeters en gyroscopen om bewegingen te meten. Het systeem integreert deze meetwaarden om de positie, oriëntatie en snelheid te schatten. Deze functionaliteit komt goed van pas wanneer akoestische signalen verzwakken of niet meer beschikbaar zijn.
Bovendien combineren operators INS vaak met Doppler Velocity Logs (DVL’s) en druksensoren om de drift van de INS in de loop van de tijd te corrigeren. DVL’s meten de snelheid van het voertuig ten opzichte van de zeebodem. Ze helpen de positieschattingen te stabiliseren en fouten te verminderen.
Samen vormen deze technologieën betrouwbare onderwaternavigatiesystemen voor veeleisende maritieme operaties. Zo zorgen ze voor het succes van de missie en de veiligheid van de operator in complexe onderwateromgevingen.
Een overzicht van moderne onderwaternavigatiesystemen
Moderne onderwaternavigatiesystemen maken gebruik van sensorfusie om de nauwkeurigheid en betrouwbaarheid te vergroten. Over het algemeen combineren ze gegevens van meerdere sensoren, waaronder INS, DVL, dieptesensoren en akoestische systemen.
Geavanceerde algoritmen, zoals Kalman-filters of Bayesiaanse schatters, integreren deze informatie om nauwkeurige, realtime positiebepalingen te leveren. Deze algoritmen corrigeren voortdurend de koers van het voertuig, waardoor de weerbaarheid tegen sensorstoringen of omgevingsinvloeden wordt verbeterd.
Onderwaternavigatie ondersteunt tal van onderwateroperaties. ROV’s en AUV’s gebruiken deze technologie om pijpleidingen te inspecteren, apparatuur te plaatsen en onderwaterinfrastructuur te onderhouden. Mariene wetenschappers vertrouwen op AUV’s om de oceaanbodem in kaart te brengen, hydrothermale bronnen te verkennen en mariene soorten te volgen. Marines maken gebruik van nauwkeurige onderwaternavigatie voor mijnenbestrijding, bewaking en onderzeeërmissies. Zoek- en bergingsteams gebruiken deze technologie om verloren voorwerpen, zoals vliegtuigwrakken of zwarte dozen, te lokaliseren en te bergen.
Omgevingsomstandigheden vormen een uitdaging voor onderwaternavigatie. Watertemperatuur, zoutgehalte en druk beïnvloeden de voortplanting van geluid en de prestaties van sensoren. Sterke stromingen, een ruig zeebodemoppervlak en slecht zicht bemoeilijken de navigatie. Om deze problemen aan te pakken, plannen operators missies zorgvuldig, kalibreren ze sensoren en maken ze gebruik van gedetailleerde bathymetrische kaarten en omgevingsgegevens.
Technologie blijft de onderwaternavigatie verbeteren. Krachtige MEMS-sensoren, AI-aangedreven algoritmen en snelle akoestische modems vergroten de mogelijkheden en verminderen de onzekerheid in complexe onderwateromgevingen.
Betrouwbare navigatie is essentieel voor veilige en nauwkeurige onderwatermissies. Door inertiële, akoestische en dieptegegevens te combineren, bieden moderne systemen een stabiele positionering, zelfs zonder GNSS. Naarmate de onderwaterverkenning zich uitbreidt, zullen navigatiesystemen zich verder ontwikkelen om een hogere precisie, een groter bereik en meer autonomie te bieden voor voertuigen van de volgende generatie.
