

オリエンテーション

方位とは、基準点に対する自分の位置を把握することです。この基本的な概念は、あらゆる航法において極めて重要です。これなしでは、進むべき道筋を決定することはできません。正確な方位把握により、目標に向かって正確に移動することができ、道に迷うことを防ぐことができます。また、方位は物体の姿勢を表すこともあります。これは、装置や乗り物が3次元空間においてどのような方向を向いているかを意味します。
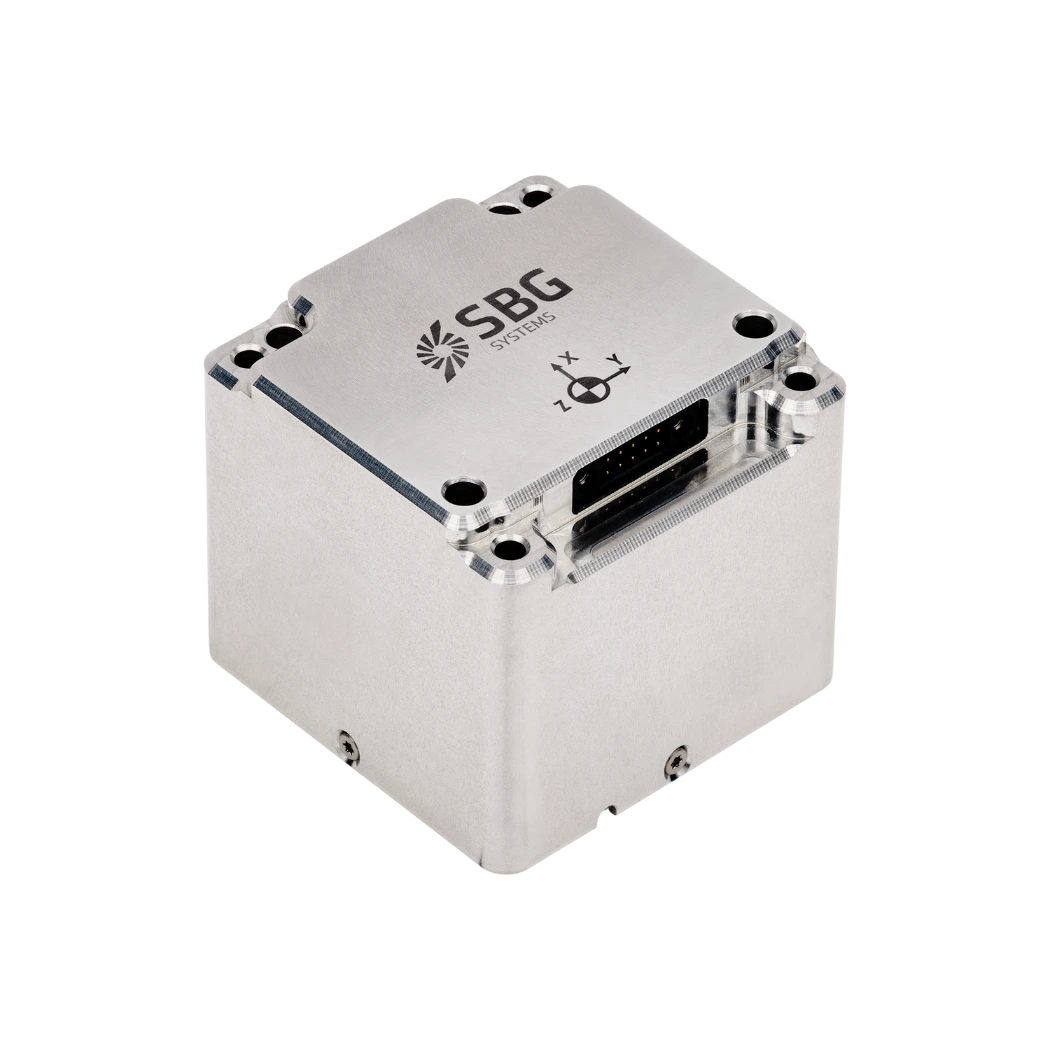
飛行機の姿勢を考えてみてください。その姿勢は、機首が向いている方向を示します。また、翼の傾きも含まれます。 これらすべては、ロール、ピッチ、ヨーといった角度によって定義されます。ロールとは、前後軸を中心とした回転のことです。ピッチとは、左右軸を中心とした回転のことです。ヨーとは、垂直軸を中心とした回転を意味します。慣性計測装置(Inertial Measurement Unit:IMU )のようなセンサーが、これらの回転を能動的に追跡します。姿勢制御システム(IMU )は、車両の所望の姿勢を維持するのに役立ちます。
方位は、位置に文脈を与えます。位置情報だけを知っているだけでは不十分です。 車両がどの方向を向いているかを知ることも不可欠です。この姿勢は、辿る経路に直接影響を与えます。正確なデータがあれば、ドローンはまっすぐに飛行でき、自動運転車は車線を逸脱せずに走行できます。正確な姿勢測定により、車両は正しく旋回を行うことができます。
さらに、これによりナビゲーターは方位を正確に追跡できます。ナビゲーションシステムは、方位情報を絶えず更新しています。これにより、車両の進路を動的に調整することが可能になります。安全かつ効果的な移動には、正確な方位情報が不可欠です。姿勢と動きのこの関連性は極めて重要です。
当社は、正確な方位情報が絶対に不可欠な厳しい用途向けに、高精度な慣性センサーを開発しています。地理空間分野の専門家は、これらを精密な航空測量に活用しています。水路測量士は、海底を正確に測量するためにこれらを頼りにしています。無人航空機(UAV)は、安定した飛行制御のためにこれらのデバイスを使用しています。自動運転車は、信頼性の高いナビゲーションのためにこのデータを活用しています。防衛システムでは、ペイロードを正確に照準合わせるためにこの方位情報が必要です。
