

Orientering

Orientering handlar om att känna till din position i förhållande till en referens. Detta grundläggande koncept är avgörande för all navigation; utan det kan vi inte fastställa vår färdväg. God orientering gör att vi kan röra oss noggrant mot ett mål och undvika att gå vilse. Orientering beskriver också ett föremåls attityd, det vill säga hur en enhet eller ett fordon är riktat i det tredimensionella rymden.
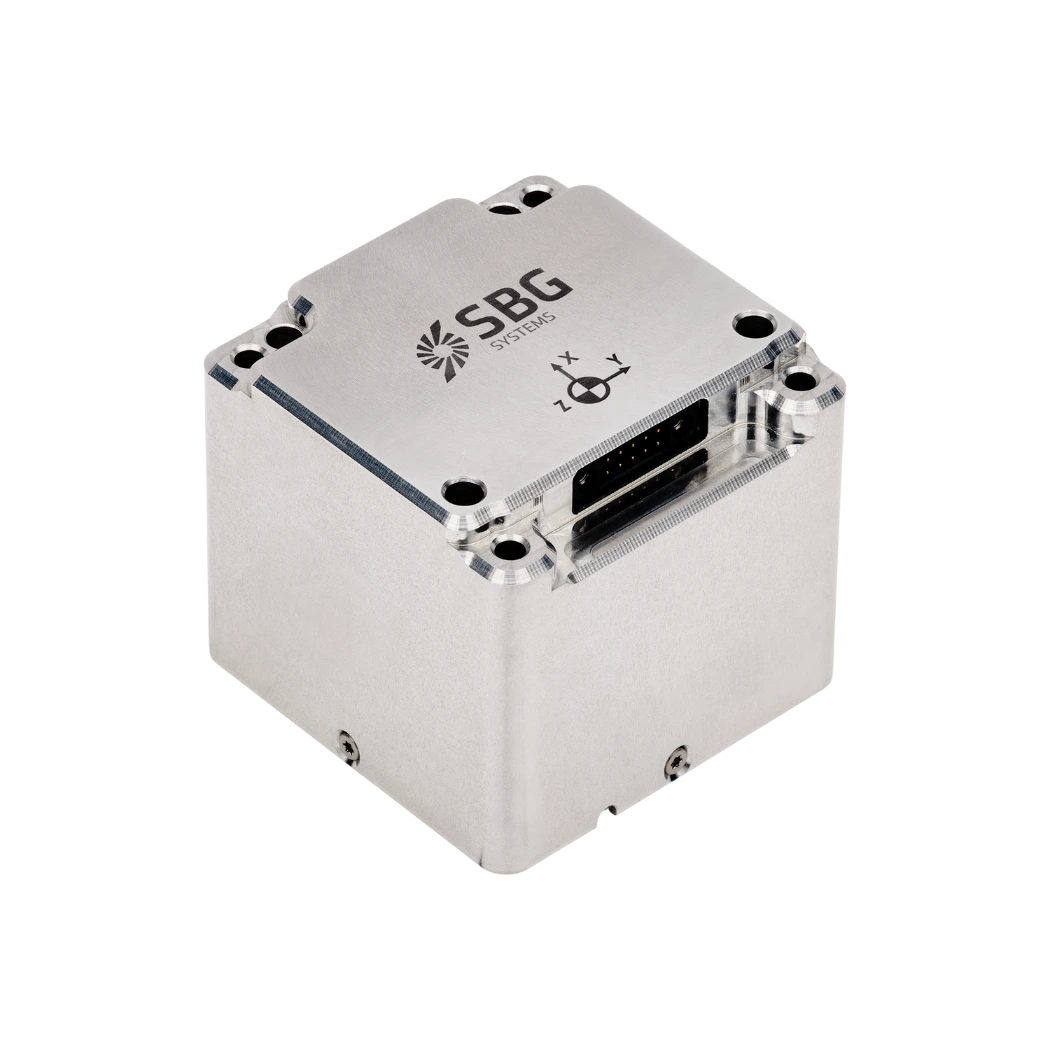
Tänk dig ett flygplans orientering. Dess attityd anger vilken riktning nosen pekar i samt vingarnas lutning. Allt detta definieras av vinklar som roll (rullning), pitch (tippning) och yaw (girning). Roll är rotation kring längdaxeln, pitch är rotation kring sidledsaxeln och yaw innebär rotation kring den vertikala axeln. En sensor, såsom en tröghetsmätenhet (IMU), spårar aktivt dessa rotationer och hjälper till att bibehålla fordonet önskade attityd.
Orientering ger platsen ett sammanhang. Att enbart känna till positionen räcker inte – du måste också veta vilket håll fordonet är vänd åt. Denna attityd påverkar direkt den väg som tas. Exakta data säkerställer att en drönare flyger rakt och att en autonom bil stannar i sitt körfält. Noggrann attitydmätning gör det möjligt för fordon att utföra svängar på rätt sätt.
Dessutom gör det det möjligt för navigerare att framgångsrikt spåra sin bäring. Navigationssystem uppdaterar ständigt orienteringsinformationen, vilket möjliggör dynamiska justeringar av fordonets kurs. Vi förlitar oss på god orientering för en säker och effektiv resa, och denna koppling mellan attityd och rörelse är av yttersta vikt.
Vi utvecklar tröghetssensorer med hög noggrannhet för krävande tillämpningar som absolut kräver god orientering. Geografiska yrkesverksamma använder dem för exakt flygfotogrammetri, hydrografer förlitar sig på dem för att noggrant sjömäta havsbottnen, obemannade luftfartyg (UAV) använder enheterna för stabil flygkontroll, autonoma fordon utnyttjar datan för tillförlitlig navigation, och försvarsystem behöver orienteringen för exakt riktning av nyttolaster.
