


ADU – Air Data Unit
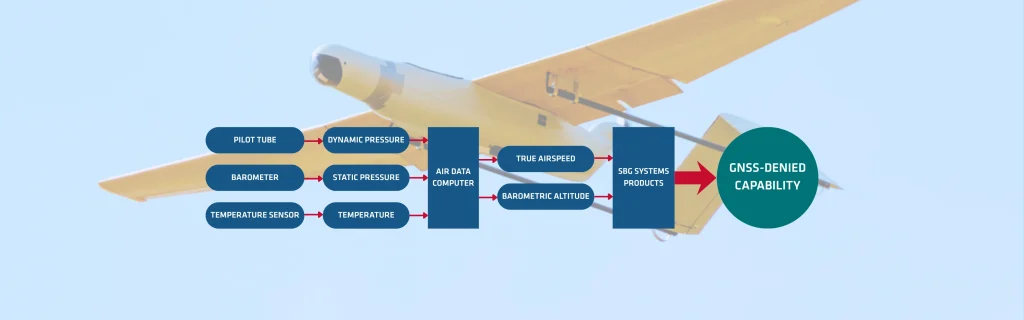
Air Data Unit (ADU) är en kritisk komponent inom modern flygning. Den bearbetar information från sensorer som mäter luften som omger flygplanet. ADU:n tillhandahåller väsentliga parametrar för säker navigation och effektiv kontroll. Förr kallades denna enhet för Air Data Computer (flygdator).
Systemet förlitar sig på flera inbyggda sensorer. Dessa sensorer inkluderar pitotrör, statiska portar och temperaturgivare. ADU:n samlar in mätvärden från dessa specifika källor och omvandlar sedan rådata till användbar flyginformation. Piloter och flygsystem förlitar sig ständigt på denna bearbetade information. ADU:n säkerställer kontinuerlig och tillförlitlig drift under hela flygningen. Enheten förblir ett oumbärligt verktyg för flygsäkerheten, och dess exakta data stöder direkt varje krävande flygfas.
Grundläggande flygdataresurser
ADU:n använder specialiserade sensorer för att fånga upp avgörande luftparametrar. Pitotröret mäter det totala trycket på flygplanets framsida. Statiska portar fastställer det omgivande statiska trycket med hög noggrannhet. Temperaturgivare känner av uteluftstemperaturen (OAT) med precision. ADU:n beräknar kritiska storheter från dessa väsentliga rådata och beräknar först den indikerade flyghastigheten (IAS).
IAS använder tryckskillnaden mellan pitot- och statiskkällor. Denna enkla beräkning ger omedelbar hastighetsinformation till piloten. Därefter fastställer enheten den viktiga sanna flyghastigheten (TAS). TAS korrigerar IAS-värdet för förändringar i lufttäthet. Höjd och temperatur påverkar lufttätheten avsevärt. ADU:n beräknar också barometrisk höjd med stor noggrannhet genom att härleda höjden från det uppmätta statiska tryckvärdet. Enheten jämför detta tryck med en standardatmosfärsmodell.
Dessa väsentliga mätningar utgör kompletterande data för alla navigeringssystem och är helt grundläggande för säkra och regelrätta flygoperationer.
Integration med tröghetsnavigeringssystem
Flygdata blir extremt viktiga när andra navigeringskällor slutar fungera. ADU-data blir då en primär stödkälla för tröghetsnavigeringssystem (INS). Detta robusta förhållande är avgörande under GNSS-störda förhållanden.
Satellitnavigeringssignaler kan bli otillgängliga eller opålitliga på grund av störningar. ADU:n hjälper till att kringgå denna plötsliga frånvaro av GNSS-data genom att tillhandahålla oberoende uppskattningar av såväl flyghastighet som höjd. Denna kontinuerliga dataström säkerställer stabil flygkontroll och oavbruten navigation. Flygdatamätningar är i grunden robusta och svåra att slå ut. Störningssändningar (jamming) eller spoofing-taktiker påverkar inte dessa fysiska tryckmätningar, vilket gör ADU-data mycket värdefulla för den övergripande systemintegriteten.
Integrationsprocessen förbättrar noggrannheten och stabiliteten hos den övergripande navigeringslösningen. ADU:n förlänger effektivt den tid som INS kan verka utan externa korrigeringar. Denna synergiverkan förbättrar avsevärt flygplanets motståndskraft och uppdragets framgång. Sammanslagningen av dessa två system skapar en kraftfull och redundant navigeringsförmåga.
Flygdatastöd i SBG Systems produkter
Alla SBG INS-produkter integrerar en ingång för externt flygdatastöd, vilket förbättrar den döda räkningen (dead reckoning). Denna integration utförs inom en avancerad sensorfusionalgoritm som automatiskt uppskattar vindvektorer, skalfaktorer för flyghastighet och skalfaktorer för barometrisk höjd under flygning med tillgänglig GNSS, vilket förbereder systemet för GNSS-störad drift.
Detta tillvägagångssätt gör det möjligt för SBG INS-produkter att tillhandahålla robust och kontinuerlig navigation, även i GNSS-störda miljöer, samtidigt som effekterna av flygdatabegränsningar och miljöstörningar mildras.
Begränsningar och miljöeffekter
Trots sin inbyggda tillförlitlighet är flygdata inte helt ofelbara. Den totala noggrannheten kan påverkas avsevärt av flera externa faktorer. Okorrigerad vindhastighet och vindriktning introducerar tydliga mätbias. Dessa fel förvränger indikerad flyghastighet och den avgörande uppskattningen av färdvägen över marken (ground-track).
Ogynnsamma väderförhållanden försämrar också sensoravläsningarna. Extrem turbulens kan orsaka tillfälliga och vilseledande tryckfluktuationer. Isbildning eller kraftig nederbörd påverkar prestandan hos exponerade pitotrör.
Temperatur- eller tryckgradienter utgör en annan utmaning för noggrannheten. Dessa gradienter påverkar den exakta beräkningen av lufttäthet. Felaktiga täthetsberäkningar förvränger sedan den beräknade barometriska höjden. Utan ordentlig kompensation minskar dessa faktorer flygdatans navigeringspålitlighet avsevärt.
Operatörer måste ta hänsyn till alla miljöstörningar för att säkerställa att ADU:n levererar så exakta resultat som möjligt. Att erkänna dessa begränsningar driver fram en bättre systemdesign.
Avancerat ADU-stöd och kompensation
Moderna navigeringssystem hanterar aktivt vanliga ADU-begränsningar. Avancerade sensorfusionsalgoritmer integrerar den externa flygdatainmatningen. Denna sofistikerade integration förbättrar drastiskt processen för död räkning (dead reckoning).
Navigeringssystem kan automatiskt uppskatta svåra vindvektorer. De beräknar avgörande skalfaktorer för flyghastighet i kalibreringssyfte och förfinar även skalfaktorerna för barometrisk höjd på ett effektivt sätt. Denna uppskattningsprocess sker under normal flygning när GNSS är tillgängligt.
Systemet förbereder sig effektivt för framtida GNSS-störda operationer. Detta sofistikerade tillvägagångssätt möjliggör en kontinuerlig och robust navigation. Det mildrar framgångsrikt de vanliga effekterna av flygdatabegränsningar och kompenserar även för olika miljöstörningar i realtid.
Sådana system erbjuder mycket tillförlitliga navigeringslösningar. De fungerar effektivt även i de mest krävande driftsmiljöer. ADU:n förblir en väsentlig och ständigt förbättrad del av flygteknologin och UAV-komponenterna. Fortsatt innovation driver framtiden för flygsäkerheten.
