


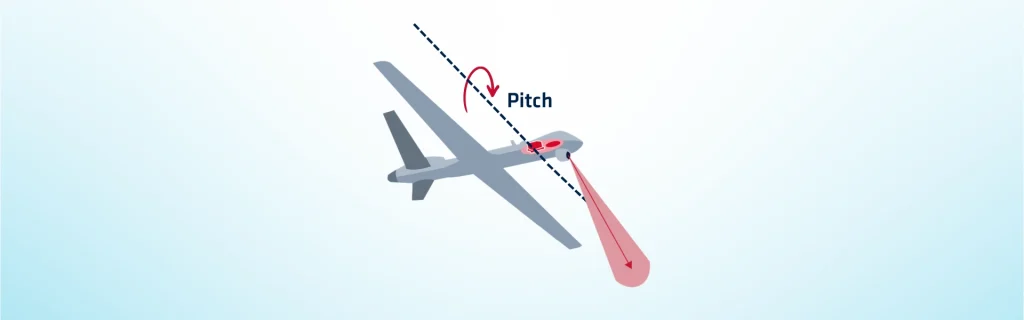
De pitch is een cruciale parameter bij navigatie die de rotatie rond de laterale as van een voertuig beschrijft. Deze parameter geeft de opwaartse of neerwaartse kanteling van de neus ten opzichte van de horizon weer. Een nauwkeurige meting van de pitch is essentieel voor een stabiele navigatie in vliegtuigen, schepen, onderzeeërs en autonome voertuigen. In de luchtvaart bepaalt de pitch de klim- of daalsnelheid en heeft deze een grote invloed op de lift en de weerstand. In maritieme toepassingen helpt de pitch om door golven veroorzaakte bewegingen te compenseren en zorgt deze voor een stabiele werking. Ook autonome onderwatervoertuigen zijn ervan afhankelijk om tijdens missies de diepte en richting te handhaven.
Het meten van de pitch tijdens dynamische bewegingen gebeurt doorgaans met behulp van gecombineerde methoden die gebruikmaken van gegevens van zowel de versnellingsmeter als de gyroscoop. Versnellingsmeters detecteren lineaire versnellingen, terwijl gyroscopen de hoeksnelheid rond een as meten. Algoritmen voor sensorfusie verminderen ruis, drift en afwijkingen om een betrouwbare schatting te bieden. Moderne navigatiesystemen integreren vaak gegevens van de ‘ GNSS ’ om de uitkomsten van de hellingshoek te verfijnen. Deze integratie garandeert een hoge precisie, zelfs tijdens lange missies in dynamische omgevingen.
Fouten in de schatting van de hellingshoek hebben direct invloed op de veiligheid van het voertuig en de efficiëntie van de missie. Zelfs kleine afwijkingen kunnen leiden tot brandstofverspilling bij vliegtuigen of onstabiele koersen bij schepen. Bij geleide munitie verslechteren deze fouten de voorspelling van de baan en verminderen ze de trefzekerheid. Daarom is nauwkeurige pitchmonitoring cruciaal voor missiekritieke operaties. Kalibratieprocedures verbeteren de meetnauwkeurigheid door compensatie van sensorafwijkingen en thermische effecten. Continue kwaliteitscontrole waarborgt de stabiliteit van deze meetwaarden op de lange termijn.
Navigatiesystemen gebruiken pitchgegevens in geleidings-, besturings- en stabilisatielussen. Zo zijn bijvoorbeeld automatische pilootsystemen afhankelijk van nauwkeurige pitchgegevens om de stuurvlakken aan te passen. Bij maritieme operaties maken dynamische positioneringssystemen ook gebruik van deze as om de stabiliteit van het platform te handhaven.
Toepassingen waarbij de toonhoogte nauwkeurig moet zijn
Opkomende toepassingen, zoals onbemande lucht- en grondvoertuigen, vereisen een nog grotere nauwkeurigheid in de hoekmeting. Geavanceerde sensortechnologieën en algoritmen zorgen ervoor dat de betrouwbaarheid van deze asmetingen in alle navigatiedomeinen steeds verder wordt verbeterd.
Ontdek onze inertiële oplossingen.
